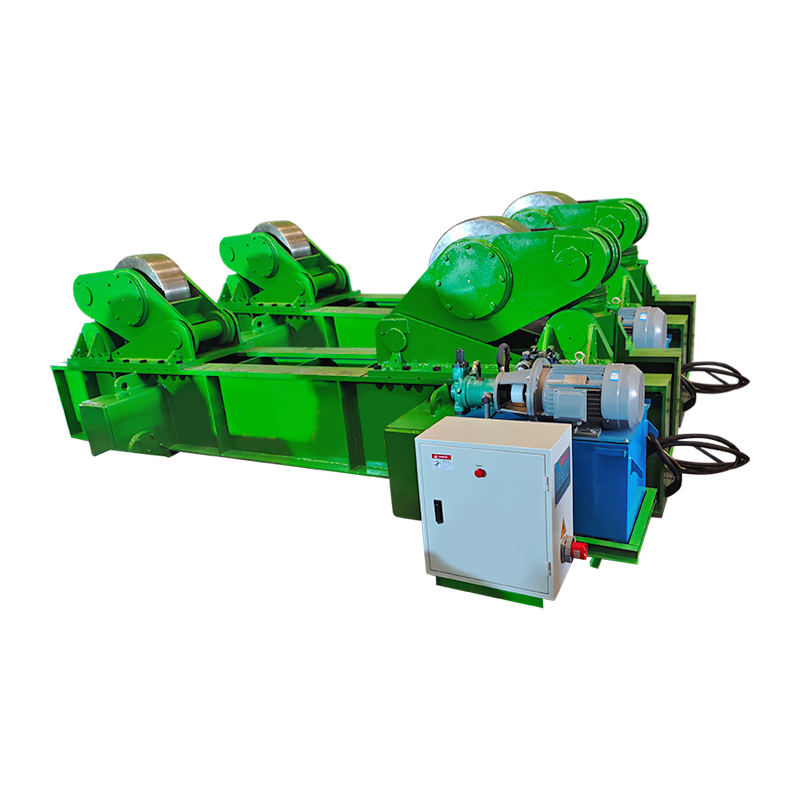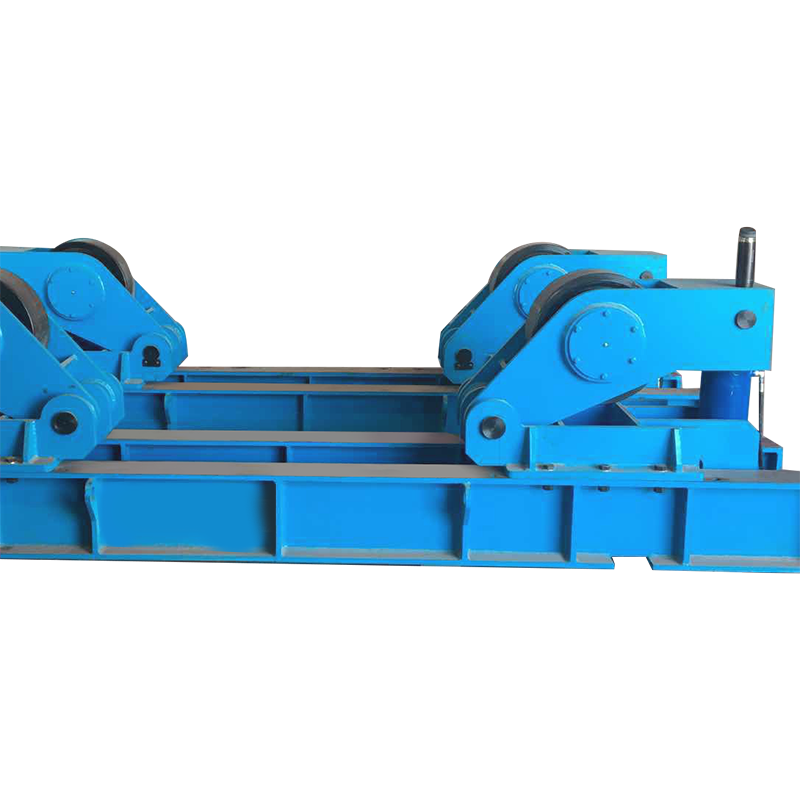
Robotic welding positioners meliorem pugillarem qualitatem et output efficientiam continenter reponendo in workpiece sic semper robot glutino in optimal plani vel horizontali positione operatur, eliminans supra caput et verticalem transit qui penetrationem et capita constantiam depravant. In practicis termini, fabricatores robotici positiones integrantes cyclum referunt reductiones temporis 20-40% et defectus rates tam infimi quam 0.1% - comparati ad 2-5% in operationibus manualibus glutino.
Hic dux comprehendit quomodo positionarii robotici conglobatio operantur, quae genera praesto sint, quomodo rectam configurationem eligere, et quos exitus mensurabiles ex systemate recte integrato exspectare potes.
Quam Robotic Welding Positioners Opus
Positio robotica glutino est fixtura motorised quae circumagatur, percuncta vel flips fabrica sub coordinata potestate cum robot glutino coordinata, omne compaginem pactionis in angulo ideali depositionis exhibetur. Potius quam bracchium roboti requirere ad contorquendum in difficilia loca positum, positorius iuncturam roboti adducit — orientationes planas vel leviter inclinatas conservans quae plenam penetrationem in geometriam constantem globulis efficiunt.
Positus communicat cum robot moderatoris per commune I/O vel fieldbus protocollum — typice EtherCAT, DeviceNet, vel PROFINET — motum permittens plene synchronum esse. Cum robot pactionem in una facie transiens complet, positio signatorem indicat partem ad proximum iuncturam positionem, dum robot facem suam reponit. Haec handoff ordinatus repositionis tempus totum excludit manuale.
Most modern robotic glutino positioners agitur ut secures externae a robot moderatoris. Axis robot integratus cum 2-axe positioner efficaciter evadit systema 8-axis, omnibus axibus in tempore reali coordinatis. Hoc significat robot et positio simul movere possunt - workpiece rotationis dum taeda percurrit - ut multiplices vias helicas et continuas spiralem pactionem, quae geometrice impossibilis esset cum fixtura immobili.
Servo motores positionem rotationis et securis positos expellunt, cum praecisione cocordes praebentes opiniones angularis ad gradus ± 0.01 de more accurate. Amplifica capacitas vagas sub 100 kg pro parva parte positorium ad super 30,000 kg ad gravia fabricandi systemata adhibita in fabricandis et curribus raili fabricandis.
Genera Robotic Welding Positioners
Quinque primaria genera positiororum robotici glutino inter se electronica distincta geometrica operis et missionis productionis sunt - genus iniuriae eligendum pro applicatione tua est inter errores frequentissimas et pretiosas integrationes.
1. Headstock-Tailstock (H / T) Positioners
Positores capitis caudicilli sunt latissime usae speciei in cellulis roboticis conglutinatis, ad componentibus cylindricis et tubulosis elongatis apti. Opertorium inter scopas repulsum et caudam passivam vel abjectam coagmentata est, permittens continuam 360 gradum rotationis per axem longitudinalem. Communia applicationes pressionis vasorum comprehendunt, multiplicia structurae trabes et organa fistularum exhauriunt.
- Facultatem onus: 500 kg ad 20000 kg (centrum gravitatis aestimavit)
- Celeritas gyrationis: 0.01 ad 3 RPM, servo imperium
- Usus typicus: Tibia spools, axungia, pressione vasorum cylindricorum
- Clavis utilitatum; Continua gyratio dat plenam circumferentialem welds sine intermissione
2. Turntable (Single-Axis) Positioners
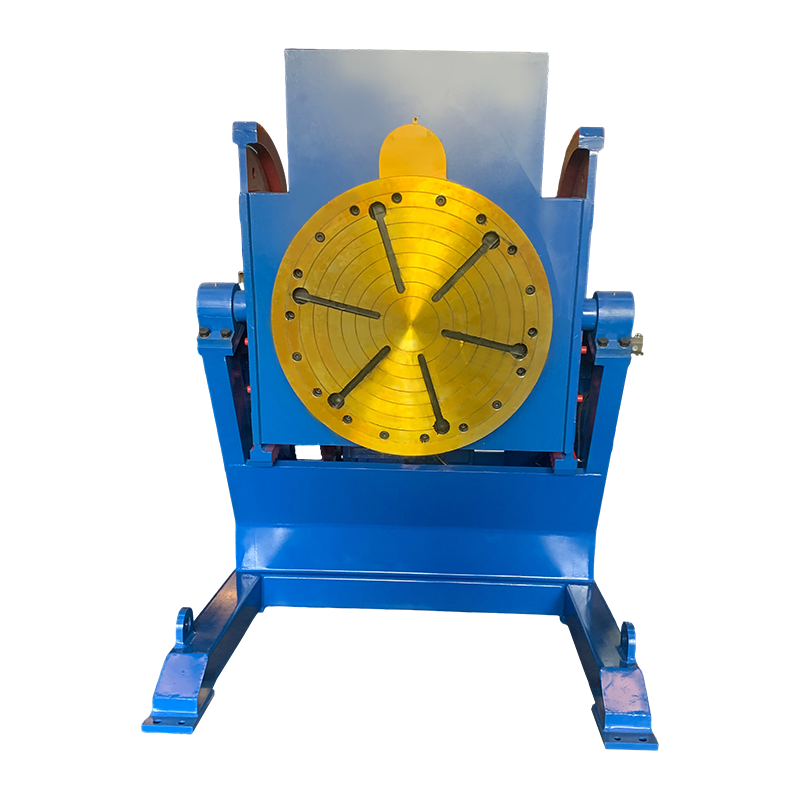
Positores turntabiles rotant fabricam in plano plano horizontali vel iugo uno, eosque simplicissimam et constantissimam efficacemque punctum ingressum pro automatis automatis robotici. Facepla plana gyrat partem ad diversos compages ductae continue. Bene aptae sunt ad bracteas ficticias, bracket comitia, et symmetricas nuptias. Unitates convertibiles fundamentales circa $8,000-$15000 incipiant, bene infra sumptus systematum multi-axis.
- Facultatem onus: 50 kg ad 5,000 kg
- Secures: 1 (gyrationis)
- Usus typicus: Bracket comitia, machinae munitiones, planae wedments
- Clavis utilitatum; Minimum sumptus, simplex programmatio, area minima spatium
3. Duo-Axis (Tilt-Rotate) Positioners
Duo positio-axis benificium-rotatum sunt maxime versatiles omnes ad solutionem conglobationis roboticae complexorum 3D congregationum. Caput inclinatio (typice 0-135 gradus) cum pleno 360-gradu gyrationis coniuncta, virtualiter aliquem articulum in plana positione praesentari concedit. Hi positionatores cum maxima varietate partium geometriarum laborant et sunt defectus commendaticiis ad officinas officinas tractandas diversarum partium familias. Exspectare obsidere $20000-$60,000 secundum facultatem.
- Facultatem onus: 250 kg ad 10,000 kg
- Secures: 2 (gyrationis benificium)
- Usus typicus: Armorum agriculturae, machinae constructionis, compages compages implicatae
- Clavis utilitatum; Tractat amplissimas figuras in unum
4. Ferris Rota (Dual-Statio) Positioners
Ferris rotae positioers dramatically auget throughput permittens operatores onerare et exonerare unam stationem dum robot iungitur ex altera , efficaciter robot otiosum tempus ex parte mutatorii eliminare. Duae stationes circa axem centralem gyrantur — glutino in statione A completo, index positioor 180 graduum, stationem roboti B exhibens dum operantis statio A. In magno volumine productio, haec configuratione arcum robotum supra 85%, 40-55% in cellulis singulis stationibus retinere potest.
- Facultatem onus: CC kg ad 3000 kg per stationem
- Secures: 1 (index) usque ad 2 per stationem.
- Usus typicus: Subassembles autocinetivi, sex hitches, summus volumen partes repetitae
- Clavis utilitatum; Arcus robot maximizes in tempore, specimen productionis voluminis
5. Skyhook et Trunnion Positioners
Trunnionis positionarii machinati sunt propter maximas, gravissimas machinas, ut fodiendarum armorum machinarum, ventorum turbines, et corpora currus plenas — ubi normae positio designationes molem vel centrum gravitatis offsets tractare non possunt. Pars duobus trunnionibus punctis oppositis sustinetur, rotationem onerum ab 5,000 kg ad super 30,000 kg praebens. Skyhook variantes partem capitis suspendunt, robot aditum omnibus superficiebus inferioribus sine impedimento dans.
- Facultatem onus: 5,000 kg ad 30,000 kg
- Usus typicus: Instrumenta fodienda, structurae industriae vento, graves fabricationes rail
- Clavis utilitatum; Auriculas extremum payloads cum firmum centrum-of-gravitatis imperium
Robotic Welding Positioner Genera: IUCTIM Comparatio
Mensa infra omnia quinque genera positorium per dimensiones comparat, quae maxime refert, cum systema cellulae roboticae conglutinationis exprimit.
| Positioner Type | Axes | Facultas dolor | Arc-On Time | Pretium dolor (USD) | Optimus Application |
| Headstock-Tailstock | 1 | 500 kg - 20000 kg | 70-80% | $15,000 - $80,000 | Fistula, cylindri, spicula |
| Turntable (Single-Axis) | 1 | 50 kg – 5,000 kg | 55-70% | $8,000 - $25,000 | Plana wedments, brackets |
| Duo-axis (Tilt-Rotate) | 2 | 250 kg – 10,000 kg | 70-85% | $20,000 - $60,000 | Complexa 3D concilia |
| Ferris Rota (Dual-Statio) | 1 index 2/station | 200 kg - 3,000 kg/statio | 85-95% | $35,000 - $120,000 | Summus volumen partium repetita |
| Trunnion / Skyhook | 1-2 | 5,000 kg - 30,000 kg | 65-80% | $80,000 - $300,000 | Gravis fabrica fabrica |
Tabula I: Comparatio glutino robotici typorum positorum per securibus, onere capacitatis, arcui roboti temporis, sumptus, et applicationis primariae.
Key Beneficia Robotic Welding Positioners
Primarium beneficium positioris robotici glutini integrandi mensurabilis est, quantifiabilis emendatio in pactionis qualitate coniuncta cum reductione in totum cyclum temporis. - duo proposita quae frequenter in operationibus manualibus pugnant, sed simul in systematibus positis roboticis efficiuntur.
Constat Flat-positionem Welding
Gravitas fundamentalis provocatio est in glutino. Lacus metallicus conflatus deorsum fluit, significans quod supra caput (4G) et verticalis (3G) positiones altiores in arte reprimunt et tardius cursuum iter impediunt ne sag et underfill. Has positiones robotici positionem omnino revolvendo eliminant, ut omnis iunctura sistitur in plano (1G) seu vitta horizontali (2F) positione — duae positiones quae velocitatem peregrinationem, profundissimam penetrationem et constantissime globuli profile patiuntur. In practicis terminis, planae positionis GMAW velocitates peregrinationes 80-120 pollices per minutias attingere possunt, versus 20-40 IPM pro extra situm transit.
Reducitur Cicero Tempus
Automated repositio inter compages pactionis accipit 3-8 secundas per indicem in positioners maxime servo agitatae. Manuale repositio ab homine operante - incluso unclamatione, elevatio, repositione et reclamante - 45-120 secundas per operationem typice sumit et variabilitatem inducit. Pro parte requirunt 8 repositiones, haec differentia sola 6-15 minuta temporis arcus per unitatem salvat. Ad XX partes per trabea, repraesentans 2-5 horae receptae capacitatis cotidie.
Infra defectus Rate et Rework Pretium
Cellulae roboticae glutino cum positionibus ordinatis constanter consequi rates defectum infra 0,5%, cum optimae operationes in genere referentes 0.05-0.1% emolumenta defectuum. Comparatione, operationes glutino manuales in similibus applicationibus mediocris 2-5% rates defectus. Cum pactionis recompensationis impensae more sunt 5-10 pluries quam originalis pactionis sumptus — ob stridorem, redintegrationem, caloris corruptelam correctionem et recognitionem — minuendo defectum rate ab 3% ad 0,2% in 10,000-unitis annui productionis cursus repraesentare potest $200,000 ad $800,000 in retractatione retractationum vitanda.
Fundo robot adfer et Access
Brachium roboti limites certos perveniat. In complexa fabricatione, quaedam compages geometrice inaccessibiles esse possunt a positione certa roboti. Revolvendo et inclinato workpiece, positus efficaciter extendit se ad munus roboti - remotum inter compages producens involucrum roboti sine repositione ipsius roboti. Hoc maxime pretiosum est in automated pipelino glutino et pressione vasis fabricationis in qua commissurae pactionis totam circumferentiam partem involvunt.
Improved Operator Safety
Repositio manualis in gravibus nuptiis gravis est periculum iniuriae musculoskeletalis. Components appendentes 50-500 kg grues caput vel plures operatores requirunt, et impropriae letiones principales sunt causa operis operis iniuriae in tabernis fabricandis. Positores robotici omnem tractationem manualem in processu glutino tollunt - operariorum onera et adfixa adfixa opportuna subsidia levant, sed repositio in glutino omnino machina agitata est. Hoc confert ad recompensationem operarios deminutos petit et emendavit obsequio OSHA.
Quam eligere ius Robotic Welding Positioner?
Eligens rectam positionem roboticam glutinum requirit aestimare quinque parametros criticos: partem ponderis et geometriam, volumen productionis, compatibilitas roboti, spatium tabulatum et budget. Questus etiam una ex istis iniuriis difficultates creat quae post institutionem figere pretiosa sunt.
Gradus I - Definire Partem Involucrum et Pondus
Maximum pondus workpiece computa inter adfixa et instrumentum instrumenta — non nudam partem. 25-30% marginem salutem huic figurae adde, cum capacitatem positionem denotat. Exempli gratia, pars pondo 300 kg cum 40 kg fixtura aestimanda est ad 450 kg positionem minimam. Accedit, calculate centrum gravitatis ab axe rotationis — onera eccentrica capacitatem vel counterweighting devictam requirunt, quem positio fabricare aestimare debet antequam systema coegi specificando.
Gradus II - Censeo Pars Geometriae et felis Accessibility
Decernite quot compages pactionis existant, earum propensio inter se relativa, et an unus-axis gyrationis sufficiat ad omnes articulos in plano loco exhibere. Si articuli in faciebus perpendicularibus multiplex existunt, requiritur duplex positio axis benificium rotatum. Articuli si circumferentiales in axe longo sunt, caupona caupona est naturalis electio. Adumbrare vel exemplar partem in CAD et seriem gyrationis simulare antequam genus positioris deligeret.
Gradus III - par Positioner ad robot Controller
Confirmare systema positioris coegi potest stare cum axe tuo robot exteriori moderatoris interface. Maxime major robot OEMs coordinationem axem externum sustinent per tabulas axi dicatas vel connectivity fieldus. Specify the positioner's servo drive protocol requirements early in the project — mismatched communication protocols are a common cause of integration delays. Confirma maximum numerum axes externos ordinatae moderatoris tui subsidiis (typice 3-7 secundum generationem moderatoris).
Gradus IV - Productio Volume Requirements
For production volumes below 5,000 parts per year with high part variety, a single two-axis tilt-rotate positioner typically provides the best return. For volumes exceeding 20,000 parts per year with limited variety, a ferris wheel dual-station configuration maximizes throughput per square meter of cell footprint. For low-volume, high-value structural fabrication, a headstock-tailstock or trunnion positioner with a higher capacity is warranted even at lower annual volumes.
Gradus V - Assident Solum spatium et salus perimetri
The positioner's rotation envelope must be fully contained within the robot cell's safety fencing perimeter, with adequate clearance for the maximum part dimension at any rotation angle. A part measuring 1,200 mm in length rotating on a headstock-tailstock requires a clearance radius of at least 700 mm from the rotation axis to surrounding structure. Safety light curtains or area scanners must be positioned to account for the full dynamic envelope of both the robot arm and the rotating positioner.
| varius | Part Weight | Annual Volume | Commendatur Type | Estimated ROI Period |
| Small brackets, job shop | Under 100 kg | 2,000 – 8,000 | Turntable | 12-18 menses |
| Mixta-geometrica fabricatio | 100 – 500 kg | 1,000 – 10,000 | Two-Axis Tilt-Rotate | 18–30 months |
| Summus volumen autocinetum sub-conventui | 50 – 300 kg | 20,000 | Ferris Rota (Dual Station) | 10–16 months |
| Fistula et columpna welding | 200 – 5,000 kg | 500 – 5,000 | Headstock-Tailstock | 20-36 mensibus |
| Gravis fabrica fabrica | 5,000 kg | Sub 500 | Trunnion / Skyhook | 36–60 months |
Mensa 2: Positioner delectu dux per sem productionem, partem ponderis, volumen, et reditum in tempore obsidionis aestimatur.
Integration cum Robotic Welding Cellulae
Successful integration of a robotic welding positioner requires coordinated planning across mechanical design, software programming, and safety system configuration from the earliest stages of cell design — retrofitting a positioner into an existing cell is possible but consistently more expensive and time-consuming than designing for it from the start.
Axis externus coordinatio et programmatio
Programming a robot-positioner system as coordinated external axes means every taught point in the robot program includes both robot joint positions and positioner angles simultaneously. When the program runs, the controller interpolates all axes in real time — the positioner rotates while the robot moves the torch, maintaining a constant relative position between the wire tip and the weld joint. This coordinated motion is essential for spiral welds, conical seams, and any geometry where a sequential index-and-weld approach would leave stop-start marks in the bead.
Fixture and Tooling Design
The positioner's faceplate or chuck interface must match the tooling design, and tooling must locate parts repeatably to within 0.5 mm or better — the tolerance required for robotic arc welding programs to hit joint grooves consistently without seam tracking. Tooling that introduces location errors greater than 1.5 mm requires the addition of a laser or arc-voltage seam tracking system to compensate dynamically, adding $8,000–$25,000 to cell cost.
Salus Architecture
Positus robotici glutino aleam dynamicam gignit zonas extra illas soli brachii robotici. Facies rotativa et ipsa pars puncta ternum constituunt, pericula comminuunt, pericula proiecta sunt, si fibulae in rotatione deficiat. Moderatores logicae programmabiles salutis aestimatae (PLCs) debent monitorem status fibulae fixture, limites torques et limites velocitatis in omnibus securibus positis. The safety system must hold the positioner stationary if any safety input is not satisfied, and must fail-safe to a braked, holding condition — not a free-spinning coast-down — in the event of emergency stop.
Industria usus Robotic Welding Positioners
Robotic glutino positioners fere omnes partes gravium ac subtilitatum pertractantur , a bonis edax ad structuras criticas aerospace.
- Automotive et Tier I Suppliers: Systemata exhausta, subframes chassis, partes suspensionis, et tabulae sedes — typice utentes ferris cellulis rotarum pro magno volumine et velocitate temporum cycli
- Equipment agriculturae: Loader arms, boom assemblies, and implement frames — heavy, asymmetric weldments that benefit from two-axis tilt-rotate positioners with capacities of 1,000–5,000 kg
- Oleum et Gas; Pressura testarum vasorum, fistulae fistulae fistulae, et sub-contiones globorum - caudarum cauponarum positionarii huic segmento dominantur ob geometriam cylindricam plurium componentium
- Constructio Equipment: Cavator bombus, counterweights, situla nexuum, et gruum - saepe maximae applicationes roboticae glutino extra fabricam fabricantes, trunnionem vel gravem officium positioners benificium rotatum requirunt.
- Aerospace and Defence; Fuel sectiones piscinae, compages airframe structurales, et casingae motoriae erucae — iuncta in ambitus moderato utentes positiones altae praecisiones cum accuratione angularium vel meliorum 0.01 graduum postulatorum.
- Rail et translationem: Bogie tabulae, coetus coniugator, et sectiones currus corporis rail — typice iuncta cum magnis trunnionis positionibus et systematibus machinis roboticis tandem laborantibus
- Renovabilis Energy: Ventorum Turbine sectiones turrium, tabulae nacellae et structurarum venator solaris — perquam magnas, graves partes requirunt morem systematum positionem machinatorum.
Frequenter Interrogata de Robotic Welding Positioners
Q: Quid interest inter positionorem glutinum et rotatorem glutinum?
Volutatrix glutinosa sustinet et cylindricum in globulos acti - pars in scutulis incumbit et sub pondere suo volvitur. Positionarii, contra, fibulae vel fixturae partem et per axem pulsum circumagunt eum - dicione angulari praecise dantes cuiuscumque partis figurae. Rotatoria fere unice adhibentur pro fistulis et vasis rotundis; positioners arbitrariam geometriam tractant. In glutino robotico, positionatores valde praeferuntur, quia cum axibus exterioribus ordinatis cum robot moderatoris integunt, motum synchronisatum qui rotatores praebere non possunt.
Q: Potestne positioners roboticae glutino utendum omnibus processibus glutino?
Ita - positionarii robotici glutino sunt processus-agnostici. Adhibentur cum GMAW (MIG), GTAW (TIG), FCAW, SAW (arco submerso), plasma glutino et laser glutino. Specificationes positioner (onere, velocitate, accuratione) possunt per processum differre - SAW applicationes typice requirent lentum, stabilem gyrationem certis velocitatibus ad conservandum stratum fluxum, dum positionarii GMAW citius possunt indices inter positiones discretas. Processus requisita debent specificari ad fabricatorem positionem fabricatoris antequam motor et gearbox electio perficiatur.
Q: Quid est typica ROI pro positione roboticae conglutinationis?
Redi in obsidione graviter pendet ex volumine productionis, parte complexionis, et de labore manuum currentium gratuita. In autocineto et edito volumine ambitus fabricandi, ROI periodi 10-18 mensuum typicae sunt pro ferris rotarum officinarum positis. In tabernam job vel applicationes inferiores-volumen, 24-36 menses communius est. Ratio ROI includere debet compendia ex rework, rework, labore reallocation, inferiorum usus consumabilium (celeritates celerius planae positio peregrinationis minus filum per unitatem contracti consumunt), et iniuriae vindicationes imminutae sunt - non solum directa operarum compendia ex robot substituendi.
Q: Quomodo impedio pactionem currentem quominus per positiones gestus transeat?
Vena conglobata per positiones partus agendas causat emissionem electricam machinationem (EDM) damnum ad gentes ferens, praematurum defectum sustinens - saepe intra menses. Recta solutio est iter glutinum humum directe reddere ad fabricam fixturam seu faceplatem, ferendo plane, utendo welding-gradu fundationis funalium expectati amperage aestimatur. Multi artifices positioris suppeditant coniunctionem humum dedicaverunt puncta in faceplate et headstock habitationi ad hanc rem. Numquam in ferro sistens fabricatoris confidunt vel conventum portantes sicut humus semitam reditus.
Q: Quid sustentationem positio robotica glutino requirit?
Sustentatio intervalla ab officio cycli et oneris pendent, sed normae requisita includunt: gearbox oleum compescit et mutationes singulas 2,000-4,000 horas portans lubricationem singulis 500-1,000 horis, encoder calibrationis verificationem singulis 12 mensibus, funem inspectionem hebdomadalem ob lapsum vel damnum, et servo parametri tergum pellunt post quamlibet mutationem programmatum. Spurcus inquinatus contagione faceplatis et gyrationis axi areis cotidie purgari debet. Positores in applicationibus summus cycli (duo vel tres vices) inspiciantur annuatim servitii fabricae manipulorum.
Q: Quid est minimum particulae voluminis quod positionem roboticam glutinum iustificat?
Limen universale non est, sed tamquam ratio practica: si una pars plus quam 3 repositionis operationes per cyclum glutinolum habet, positio in libris productionis intra viginti menses plus minus quam 500 unitates in anno reddere verisimile est - modo pars pretii significans et retractationis impensae altae sunt. Partes enim simplices cum una vel duabus repositionibus, volumina 2,000 per annum de more opus sunt ad purgandum capitalem obsidionem in positione super fixa manu bene designata.
Key takeaway: Robotic welding positioners accessiones ad libitum non sunt in cellula recenti automated welding - sunt mechanismus, qui oeconomice et technice glutino robotico vinculo manuali per amplissimam applicationum amplitudinem praestat. Actio positiooris generis, capacitatis et integrationis ab initio eligens est unum maximum consilium machinationis in quolibet project automationis glutino. Prioritize facultatem cum margine onere, componibilitatem mane cognosce moderatoris, et systema tutum excogitare parallela cum architectura mechanica et programmate.