20T Self-Aligning Airfoil Welding Gyratorius Machina
20T airfolii machinae rotariae glutino auto-aligna late adhibetur in industriis sicut vasis pressionis, instrumentis chemicis, turribus turribus ve...
See Details
positioners welding machinae mechanicae sunt quae rotantur, benificium, vel repositio in wor *kpiece ut in optimal plani vel horizontali situ ponatur, dum genera glutino robots varias figurationes brachii automated — articulatas, SCARA, Cartesianam, collaborativam, et plura, quae ipsum pugillum exercent. Sine usu, unusquisque pactionem qualitatem et ergonomicas operator meliores facit. Simul in cellula integrata glutino adhibita, ex- positione glutino omnino eliminant, cyclum tempora 30-60% minuunt, et continuam et sine industriarum productionem a gravi fabricatione ad praecisionem electronicarum efficiunt.
A glutino positioner est magnae operandi ratio, quae orientationem officini in glutino tractat ita ut compages roboti welder vel glutino semper in loco maxime pervia et gravi-facultate exhibeantur. Praecipuus finis est, ut supra caput, verticalem et horizontalem weldis, quae tardiores, minus constantes sunt, et altiorem subtiliorem peritiam requirunt — in plana (1G) vel vitta horizontali (2F) ponenda sunt, quae in velocissimo peregrinatione celeritates summae qualitates impellunt.
Positores glutino collocantur ab eorum axe motus, oneris capacitatis et applicationis. Sex genera communissima sunt:
Positores turntabiles in unum axem horizontalem fabricam volvunt, easque ideales in partibus cylindricis, ut flanges, vasa pressa, et fistulae spools faciunt. Onus facultatem vagarentur a L kg, ut supra 100,000 kg gravia industriae exempla. Celeritas gyrationis est typically 0.1-5 RPM , opportuna celeritatem pressius ad aequare pactionem peregrinationem.
Positores benificium et rotatum praebent duos axes motus, axem benificium (typice 0-135°) et axem gyrationis - permittens partes complexas reponendas ad angulum fere sine unclamatione. Typus positioris maxime versatilis sunt et late utuntur ad fabricas fabricationes, apparatum agriculturae tabulae, et componentes autocineti ponderantes 100-10,000 kg .
Headstock-tailstock positioners support long, heavy workpieces between two driven ends — the headstock (powered) and the tailstock (support or powered). Haec conformatio necessaria est ad hastilia, axes, boom, et trabes quibus pars longitudinis 1-2 metra excedit et continue rotari debet. Onus facultatem vagarentur a 500 kg ad 50,000 kg cum centro distantiis ad X metris vel magis.
Ferris rotae positiones conscendunt duas adfixas fabricas ad latera opposita machinae rotationis, unam partem conflari permittens, altera oneratur vel exonerat — dramatically meliori arcui tempore ad tempus 85-95% versus 40-60% in una statione setups. Graviter adhibitae sunt in summo volumine cellulae roboticae conglutinationis ad partes gb, partes rotae, axibus autocinetis et partes exhauriunt.
Positores trunnion circumvolvuntur magnas, molimina conventicula, ut apparatum armorum bomborum, turbines nacellarum tabularum, sectiones navium et sectiones horizontales circa axem horizontalem utentes duobus trunnionibus circulis. Designed for extreme loads of 10,000-500,000 kg , solent pavimenta in gravibus tabernis fabricandi cum gruis capitis accessu.
Columnae-and-boom manipulatores cudoneam positionem iungunt cum boomo congruo qui facem glutino ponat per magnas stationarias vel lente gyrationis officinas. BUTIO praebet X, Y, Z iter of 1-10 metris per axem faciens hoc systema vexillum solutionis pro vase commissurae longitudinalis pressionis, magnae fabricationis piscinae, et structural glutino sublato.
| Positioner Type | Axibus Motion | Typical Load Capacity | Prima Application |
|---|---|---|---|
| Turntable | 1 (gyrationis) | 50 kg - 100,000 kg | Fistula, flanges, pressura vasorum |
| Hastiludio et-Rotate | 2 (gyrationis benificium) | 100 kg – 10,000 kg | Tabulae structurae ag armorum |
| Headstock-Tailstock | 1-2. | 500 kg - 50,000 kg | Spicula, trabes, ficticia longa |
| Ferris Rota (H-Frame) | 2 (figmentum fixture) | C kg - 3,000 kg per latus | Cellulae roboticae, partes altae-volumen |
| Trunnion | 1 (gyrationis) | 10,000 kg - 500,000 kg | Gravis fabricatio, constructio |
| Columna & Boom | 3 (X, Y, Z rotationis); | Stabilis / amplissimum | Lacus, vasis pressura, remote |
Tabula I: Comparatio typorum positivi glutino per axes motus, capacitatem onus, et primariam applicationem.
The genera glutino robots latum spectrum operiunt architecturae mechanicae, quae singulae pro diversis commixtionibus adipiscendi, payload, subtilitatis et flexibilitatis machinantur. Genus rectam robot eligens tam criticum quam processus glutinosum eligens - architecturae iniuriae limites accessus, iterabilitas minuit, vel cyclum supervacaneum auget.
Articulatae robots sunt principales generis in welding automation, ratio super LXX% omnium robots installed glutino globally. Eorum sex gyratoria compages plenam motus brachii humani amplitudinem replicant, facem accessum ad geometrias compositas ab angulo virtuali quovis. Payload facultates vagarentur a 3 kg ad XX kg taeda ad glutino adhibita, cum involucris positum 600 mm usque ad 3,100 mm . Positional repeatability est typically ±0.02-0.08 mm .
SCARA (Selectivae Obsequium Articulatae Robot Brachii) robots in plano horizontali cum verticali Z-axe agunt, easque aptas ad locum glutinum in planis vel leniter curvatis conventibus efficiunt ut electronicarum insterni, tenues schedae metallicae, et partes interiores automotivae. Eorum rigidorum axis verticalis praebet optimum repeatability de ±0.01-0.02 mm limites autem accessus ad articulos penitus reductos comparati robots 6-axis articulati.
Roborae cartesianae glutino moventur per tres axes lineares (X, Y, Z) super caput gantriae structurae insidentes, opercula involucra 1 m 1 m usque ad 20 m 10 m vel maior. Praestant glutino magnae tabulae planae, sectiones fabricandae, et pons chalybeus ubi nullum roboti bracchium satis iactum est. Motus lineares earum programmationem directam facit et accurate callem altissimum — typice ±0.1 mm per magnas palmos.
Collaborativae glutino robotarum (cobotae) ordinantur ad operandum tuto e regione operariorum humanorum sine plena custodia, adhibitis sensoriis vi-torquerum ad contactum deprehendendum ac statim subsistendum. Welding cobots typice offerre payloads est 5-16 kg ac pervenire * 850–1,300 mm . Sunt specimen pro parvae massae, altae mixturae productionis ubi frequenti reprogramming opus est — paroeciale tempus novae partis reduci potest ad sub XXX minuta utens manu-ductus doceat programmatio.
Septem-axis robots linearem semitam vel superuacentem brachii iuncturam ad axi 6-axis architecturae addunt, robot addito libertatis gradum ad circa impedimenta attingendum, facem angulum in spatiis strictis servandum et singularitatis positiones vitantes. Magis magisque adhibentur in aerospace glutino, complexu fabricationum fabricationum, ac cellularum positionum integratarum ubi robot et axes positivi simul coordinantur. Track-7-axis conscendit systemata linearibus distantias operire potest ad L metris .
Macula glutino robots sunt gravia payload articulata robots specie configuratur ad resistentiam macula welding tormenta, quae typice ponderant 40-150 kg . narum sunt productionis autocineti corporis albi, ubi unum corpus vehiculum requirit 3,000-5,000 macula welds perficitur sub LX secundis utens coordinata cellula 10-20 robots. Payloads vagarentur a 100 kg ad 500 kg nam gravibus figurarum gun.
| Robot Type | Axes | Payload | Repeatability | Optimus processus Welding |
|---|---|---|---|---|
| Articulata (6-axis) | 6 | 3-20 kg | ±0.02-0.08 mm | MIG, TIG, laser, plasma |
| SCARA | 4 | 5-20 kg | ±0.01-0.02 mm | Macula, micro glutino |
| Cartesius (Gantry) | 3-5 | 20-500 kg | ±0.1 mm | SAW, MIG (magna tabulata) |
| Collaborative (Cobot) | 6-7 | 5-16 kg | ±0.03-0.1 mm | MIG, TIG (summus-mix) |
| Septem-Axis | 7 | 5-20 kg | ±0.02-0.05 mm | TIG, laser, complexu geometriae |
| Macula Welding Robot | 6 | 100-500 kg | ±0.1-0.2 mm | Resistentia macula welding |
Mensa 2: Comparatio typorum roboti glutini per secures, payload, iterabilitas et processus glutino commendatur.
Integrating glutino positioners cum glutino robots cellam multi-axis conglutinatam ordinatam creat ubi axes positivi ut axes robot externi tractantur — in reali tempore cum robot moderatoris synchronised ut workpiece motus et fax motus simul fiant. Hoc notum est coordinata motus or externum axis coordinationem et complures commoda critica;
Fructus et qualitas differentia inter glutino cum et sine posito, est substantialis et mensurabilis per omnem clavem effectus indicatorum;
| Metric | Sine Positioner | Cum Positioner |
|---|---|---|
| Weld situ | Omnes positiones (1G-6G) | Flat/horizontalis (1G/2F) |
| Wire feed celeritas (MIG) | 4-7 m/min | 8-15 m/min |
| Depositio rate | 2-4 kg/h | 5-12 kg/h |
| Rework / defectus rate | 3-8% | 0.5-1.5% |
| Arcus in tempore (robotic cell) | 50-65% | 85-95% |
| Operator ergonomic periculum | Princeps (supra caput / Inconcinnus) | Humilis (flat / sedet) |
Tabula 3: Welding perficiendi comparatio cum et sine integratione positioris in cellula robotica conglutinatio.
Diversae compositiones generis positionis et generis robotici optimales sunt pro unaquaque industria secundum partem geometriae, voluminis et qualitatis requisita;
Automotive corpus-in-album productione nititur macula glutino robots (6-axis, 100-500 kg payload) paribus Ferris rota positioners ad consequi throughput requiritur ad massam productionem. A typicam corporis tabernam disponit 200-400 welding robots per multiplices cellulas ordinatas, corpus novum vehiculum efficiens omne 60-90 secundis.
Circumferential fistula et vas glutino usibus turntable vel headstock-tailstock positioners cum articulata MIG vel TIG glutino robots . Sistens gyrat fistulam dum robot positionem fixam facem obtinet — ars quae pactionem qualitatum occurrens consequitur ASME Sectio IX et API 1104 codice requisita cum acumine radicis constanti per articulos ab. 50 mm ad 2,000 mm diametro .
Magna-panel welding in fabricandis usibus Cartesiana gantry welding robots cum submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to XX metra longa . Curvae carinae sectiones et T-trabes congregationum utuntur trunnion positioners gyrari ingentes structurarum unitates (50-200 tonnas) dum articulata MIG robots vitta complent et tibus welds.
Summus mix, humilis-volumen contractum fabricatoribus plurimum prodest collaborative welding robots (cobots) paribus pacto benificium et-rotate positioners . Cellula cobot glutino reprogrammari potest ad novam partem sub 30 minuta, eam oeconomice vibilem facit ad massam magnitudinum tam parvam quam 5-50 partes - longe sub limine 500 partis typice ad iustificandum collocationem cellae robotae traditam cudoneam.
Compositus ius positioner et robot genus ad applicationem tuum aestimandum quinque core parametri requirit:
A glutino fixture est stabili clamping fabrica quod tenet workpiece in certo situ in welding. A glutino positioner systema motus potentiae est quae active movet et versatur in workpiece inter vel welds. Fixturae prioritizare subtilitatem dimensionalem et repeatabilitatem; positioners prioritize joint accessibility and position optimization. In praxi, fixtures fere semper in positionibus insident ad utriusque utilitatem consequendam.
Summus enim misce, applicationes humili-volumen, immo - cobots potest esse magis cost-efficax et flexibilis. Sed cobots agunt in velocitatibus inferioribus (typice 30-50% tardius quam robots industriales in pactione modus ob limites velocitatis securitatis, cum homines adsunt) et inferiores payloads portant. Pro magno volumine dedicato productio, 6-axis traditionalis robots glutino articulato, in perput, officio, cyclo, ac diuturno pretio per pactionem manent.
A vexillum benificium et-rotate positioner adiungit 2 secures externae ad robot moderatoris, cum totalem axes 6-axis roboti cellulae 6-conordinatas afferens, ad 8. Caudicum caupona cum utraque parte eiecta addit 2 axes; a ferris rota positio (figmentum rotationis fixture) axes 2-3 addit. Moderni robot moderatoris support usque ad 18-27 summa coordinatae secures ut multiplex-robot, cellulis multi- positis.
Omnes processus maioris arcus glutino adhibentur cum robots glutino. MIG/MAG (GMAW) communissimum est - circiter 65% omnium arcus robotici glutino. TIG (GTAW) adhibetur pro ferro immaculato et titanio qualitatem altissimam requirens. Plasma glutino tractat subtilitatem keyhole welding in tenuibus materiis. Laser glutino celeriter crescit pro autocinetis et electronicis. Arcus demersus (SW) solum in gantry robotarum Cartesianorum adhibetur pro summus depositionis planae glutino.
Ad medium-volumen productio (5,000-50,000 partium/annorum), cellula integra robotica conglutinatio cum positionore integratione typice obtinet reditum in obsidione in 18-36 mensibus . ROI labore sumptus reductionis pellitur (unus operator invigilans 2-4 robots vs. 4-8 manuales welders), retractationes retractationis (rarae defectus guttae ab 5-8% ad sub 1.5%), et perput (40-80% plures partes per mutationem augentur). Summus volumen applicationes autocineticas saepe consequi ROI in sub XII mensibus .
Ita. Ad motum coordinatum, positor configurari debet ut an externum axis cumin the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4-16 horis de calibratiis et probationibus per docta integrator. Cum configuratus, robot programmatis positionis et fax motum automatice conformat — nulla programmatio positionis separatae opus est.
positioners welding ac variis genera glutino robots technologiae complementariae sunt, quae, cum apte coniunctae et integratae sint, facultates fabricandi liberare neque solum consequi possunt. Semper in optimal glutino positionarii omnem iuncturam obtinent; robots constantem, indefessum executionem velocitatum et qualitatis graduum nullum manuale processum aequare possunt. Utrum officinam exerceas cum coboto compacto et posito cella vel machinali summo volumine autocineto macula glutino linea cum ferris rotarum positionibus et 20 robots articulatis, clavis ad successum positum est in speciebus positionoris recti, architecturae robotis, et processu glutino ad certam partem geometriae, ad productionem voluminis, et qualitatem requisitorum.
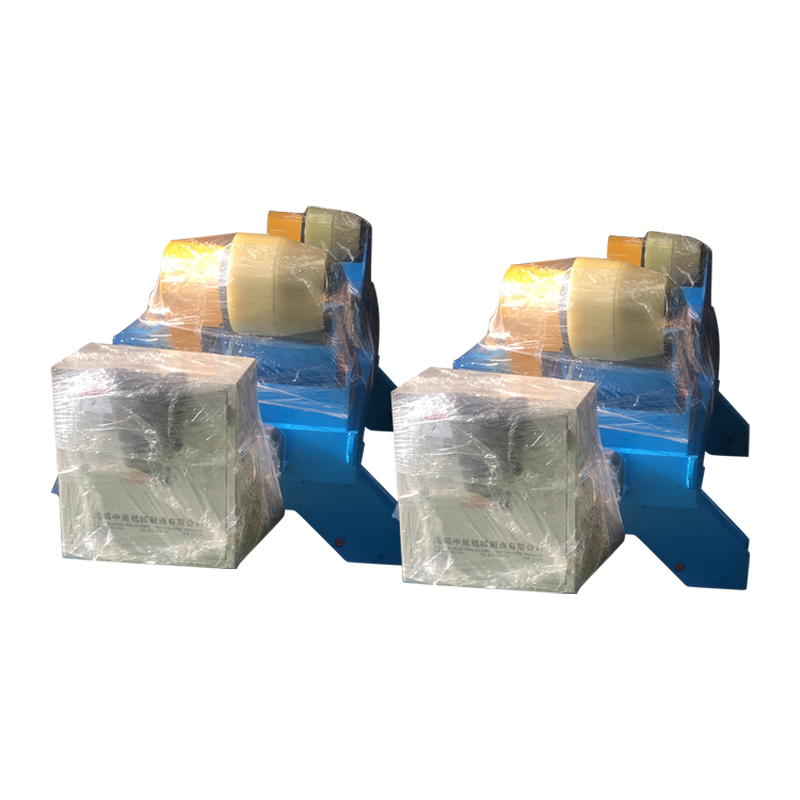
20T airfolii machinae rotariae glutino auto-aligna late adhibetur in industriis sicut vasis pressionis, instrumentis chemicis, turribus turribus ve...
See Details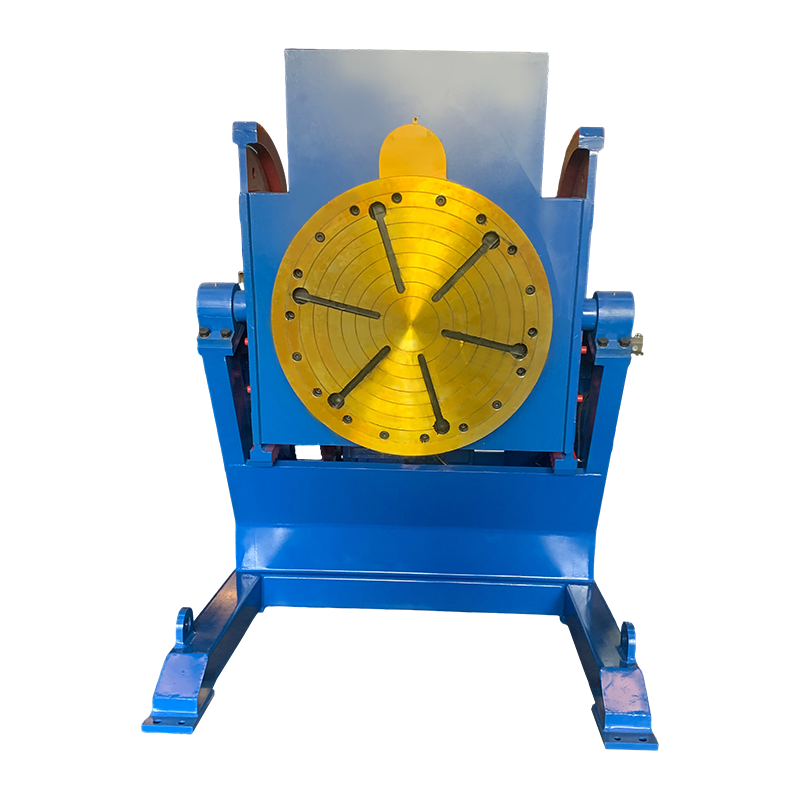
Conventional Wedding Positioner 10 talenta portare aestimatur et ad fabricas medias parvas fabricandas aedificatur. Apparatus tradendi mechanicam c...
See Details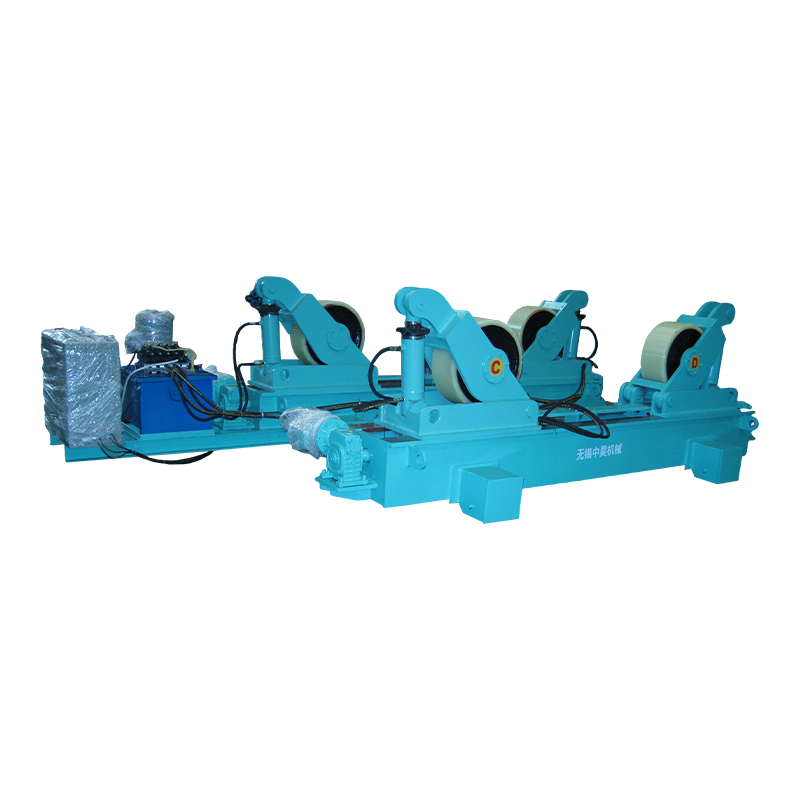
80t aptare glutino rotatori cum motu orbitali manuali est instrumentum speciale ad medias et graves fabricas coagmentandas. Is 80 talenta portare p...
See Details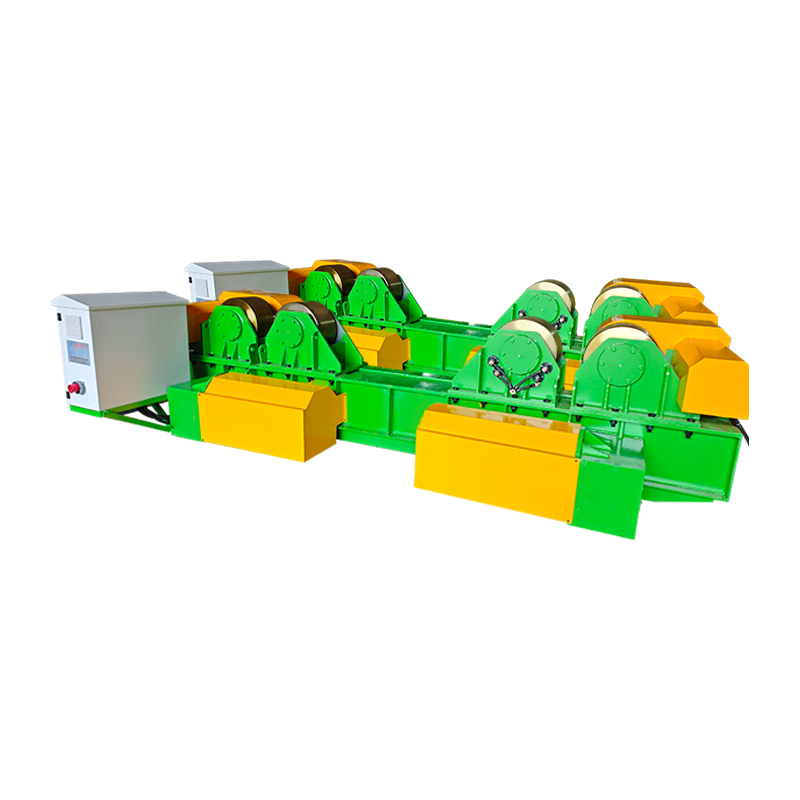
40t glutino rotatori aptato cum motu orbitali manuali elevatio hydraulica est instrumentum auxiliarium media mediocri glutino cum capacitate quadra...
See Details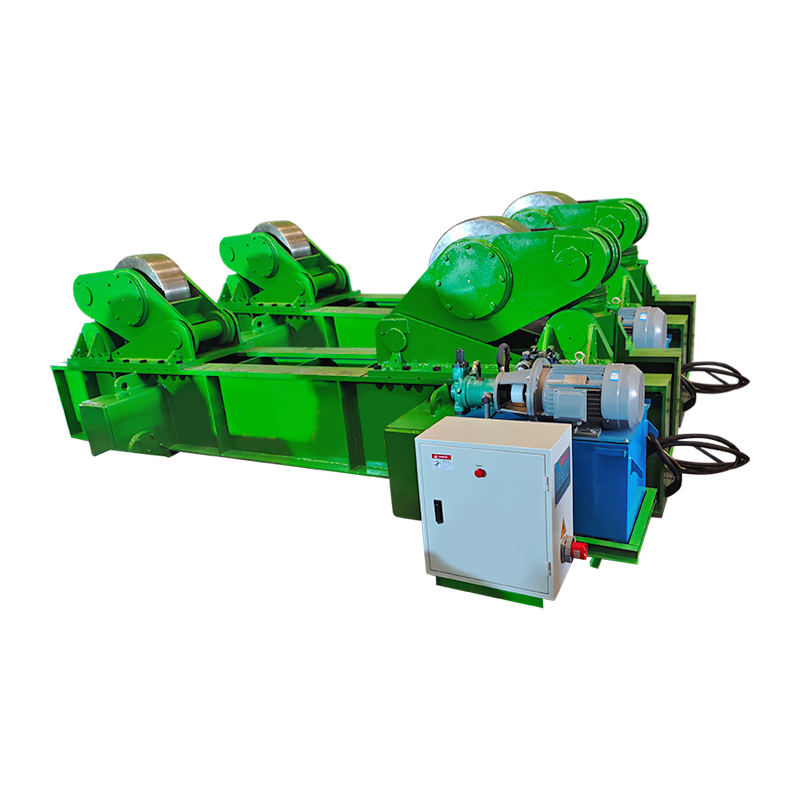
300t glutino rotator cum motu orbitali manuali quadranguli aptatus facultatem habet trecenti ton oneris ferentis et magnas cylindricas operas stabi...
See Details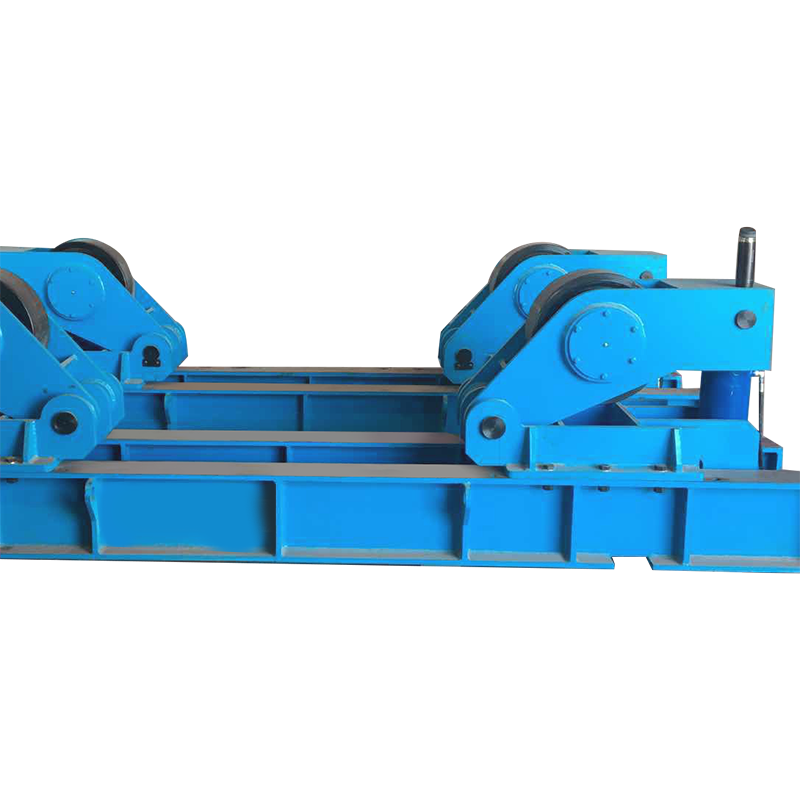
120T Opportunus Welding Rotator aestimavit onus 120 talentorum et specialiter destinatur ad congregandas et glutinosas magnas cylindricae officinas...
See DetailsCopyright 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. All Rights Reserved Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com