20T Self-Aligning Airfoil Welding Gyratorius Machina
20T airfolii machinae rotariae glutino auto-aligna late adhibetur in industriis sicut vasis pressionis, instrumentis chemicis, turribus turribus ve...
See Details
robot glutino Processusus programmalibus roboticis armis utuntur instrumentis glutino instructis ad componentia metallica iungendi automatice, ocius cycli tempora tradens, qualitatem pactionem constantiorem, et laboris diuturnum impensas quam manuum glutino inferiores. Ex concursu automotivorum linearum ad fabricationem aerospace, conglutinatio robotica facta est narum fabricationum recentiorum. Hic dux declarat quomodo singulae maioris processus operae, quae industries maxime prosint, et quomodo recta ratio operationis tuae eligantur.
Systema glutinum roboticum constat ex bracchio robotico, fonte potentiae glutino, a filo pascente vel electrode systematis partus, et moderatoris qui vias glutinosas cum millimetris gradu praecisione prae-programmate exsequitur. Robot sequitur trajectoriam definitam per workpiece, applicans materiam caloris et fillioris secundum parametris exactos — arcus voltage, filum cibarium celeritatem, celeritatem peregrinationem et fluxum gasis protegens — quae in periodo programmandi sunt posita.
Moderni systematis roboti glutino plures componentes key integrant:
Sex processuum celeberrimi cophini roboti adhibiti sunt MIG/GMAW, TIG/GTAW, macula glutino, laser glutino, plasma glutino, et frictio excitans glutino - singulae aptae diversis materiis, generibus iuncturarum, voluminibus productionibus.
Robotic MIG glutino est processus roboti glutino late adoptatus globally, ratio aestimata 50-60% omnium applicationum industrialium roboticarum conglutinationis. In Gas Metalli Arco Welding (GMAW) filum electrode continuatum in stagnum pugillo liquefacit dum gas protegens — mixtum argonis et CO₂ typice — metallum fusile ab contagione atmosphaerica protegit.
Robotic TIG glutino optimam qualitatem et aestheticam metam producit cuiuslibet arcus processus, qui eam facit necessariam ad praecisionem applicationes in aerospace et medicinae fabrica fabricandi. Gas Tungsten Arc Welding (GTAW) electrode tungsten non consummabili utitur ad arcum generandum, filo filo separatim addito si requiratur.
Macula glutino robotici dominans est processus in autocineto corpore albo in fabricando, cum unico corpore vehiculorum, quae inter 3,000 et 5,000 singularem maculam contrahit. Resistentia Macula Welding (RSW) fibulae duae schedae metallicae imbricatae inter electrodes aeris et electricum venam per materiam altam transeunt, calor locales generans qui schedas in puncta discreta spargit.
Laser glutinosus roboticus celeritatum peregrinationum celerrimarum et minimarum calorum affectatorum zonas cuiusvis processus fusionis glutino tradit, cum velocitatibus peregrinationes usque ad 10 metra per minutias in applicationibus tenuibus. Trabes laseris focused - typice ex fonte laseris fibrae 1-20 kW - liquescit metallum basi summa subtilitate, nullum contactum cum workpiece requirens.
Plasma roboticum pontium glutino interstitio inter TIG et laser glutino, altius penetrationem praebet quam TIG velocioribus velocitatibus manentibus parabilis quam systemata laser. Arcus plasma constrictus attingit temperaturas 20000°C excedentes, ut per sectiones densiores in uno saltu clavem glutino efficiat.
Frictio roboticae glutino excitatio est processus solidi status, qui metalla infra punctum suum liquescens coniungit, eamque praetulit methodus ad mixturas aluminii glutinandi difficiles ad fuse cum processibus arcubus conventionalibus. Instrumentum rotating paxillus in iuncturam lineam immittitur et per commissurae percurritur, generans calorem frictionalem quem materia fundit — sed non liquescit — basim materiam.
Processus ligaturae robot ius eligens requirit processum notarum congruentes cum speciei materiali, configuratione iunctura, qualitate requisita et volumine productioni.
| Process | Materiae | Celeritas | Weld Quality | Pretium setup | Optimus Application |
| MIG/GMAW | Steel, Al, SS | Summus | bonum | Minimum-Medium | Generalis fabrica |
| TIG/GTAW | Omnia metalla | Minimum-Medium | Praeclarus | Medium | Aerospace, medical |
| Spot Welding | Sheet metal | Ipsum Altissimum | bonum | Medium | Automotiva corpora |
| Laser | Omnia metalla | Ipsum Altissimum | Praeclarus | Summus | EV gravida, electronics |
| Plasma | Steel, Ti, SS | Medium-Summus | Good | Medium-Summus | Fistula, pressura vasorum |
| Excita friction | Aluminium, Cu | Medium | Praeclarus | Summus | Aerospace, EV emuncta |
Tabula I: Comparatio processuum conglutinationis maioris roboti per convenientiam materialem, velocitatem, qualitatem et sumptus.
glutino robotici constanter peragit perputationem, iterabilem et totalem possessionis sumptus — praesertim in magno volumine ambitus productionis ubi constantia critica est.
Roboticus MIG welder typice operatur ad 50-80% arcus in tempore comparatus ad 20-30% ad peritus manualis welder, efficaciter triplicatio rete glutino per trabea. Robots non frangit, lassitudinem facit, nec retardet in fine mutationis. In tres trabea automotivae plantae, una cellula robotica producere potest quid 6-9 manualibus welders ad congruum egeret.
Systemata robotici glutino conservant parametri tolerantias intra ± 1-2% per millia continuorum weldorum, campestris constantiae nullus hominum moderatoris per integram mutationem productionis sustentare potest. Hoc directe vertit in pauciores defectus, rates exiguo inferioris, et gratuita relabor. Multi artifices referunt defectionem reductiones e 30-50% post transitionem a manuali ad glutinum roboticum.
Operarios removens a directo arcu expositionis incidentiam fumi inhalationis glutino reducit, UV arcus oculi iniuriae mico, et ardet - nonnullae iniuriae in fabricandis communissimis occupationalibus. Internationalis Laboris Organizatio aestimat morbos occupationalos cudoneos relatos centena milia operariorum globaliter quotannis afficire. Cellulae roboticae glutino, fumo extractionis et tutae saepimentis instructae, pericula dramatica minuunt.
Dum cellulae roboticae glutino significantem collocationem initialem requirunt — typice $80,000-$250,000 per cellulas secundum processum et peripherales pendentes — periodi payback 12-36 mensuum communes sunt in applicationibus magno volumine. Cum labore, consumables, exiguo, et recompensatione factae sunt, glutino robotico typice reducit per-partim glutino sumptus per 25-45% super horizontem 5 annorum.
| Factor | Robotic Welding | Manual Welding |
| Arc-On Time | 50-80% | 20-30% |
| Weld Repeatability | ±0.1–0.5mm | ±1-3mm |
| Defectum Rate | Minimum (0.1-1%) | Minimum-Medium (2–8%) |
| Setup / Changeover | Horae (reprogramming) | Minuta |
| Coepi Tractatus | $80,000-$250,000 | $5,000-$30,000 |
| Long-Term Pretium | inferiora | Summuser (labor-intensive) |
| Flexibilitas | Medium (programma) | Summus (adaptive) |
| Operarius Safety Risk | low | Medium-Summus |
| Optimus Volume | Summus (1,000 parts/run) | Minimum-Medium (1–500 parts) |
Tabula 2: Robotic welding versus manuali contra clavem peractionem, sumptus, et flexibilitatem metrice.
Omnis fere pars maior fabricandi nunc processus roboti glutino utitur, sed autocinetum, aerospace, constructionis apparatum, et electronici consumptores summas concentrationes in programmatis robotici conglutinationis repraesentant.
Industria autocineta est unicus maximus usor roboti glutini, cum 30-40% omnium robotarum industrialium aestimatorum munerum in vehiculi productione globally faciendos explicavit. Corpus lineis albis utuntur centenis maculae roboticae glutino cellae ad tabulas ianuas, tabulas pavimentatas, cancellos tectum, et columnas. Systemata exhausta, piscinae fuel et elementa chassis more robotico MIG vel laser welding coniunguntur.
Applicationes aerospace postulant summa signa qualitatum conglutinatio, faciens roboticum TIG, plasma et frictionem excitant processuum dominantium ad structuram airframe componentis. FSW robotici adiungere adhibetur ad tabulas aluminii fuselages et pelles cornus, dum robotici TIG tractat compositiones machinarum titanium et linea hydraulica concilia.
Excavator arma, oneratus situlae, grues remubra, et compages ferreas structurales plerumque fabricant utentes robotici MIG glutino ob densas materias quas involvit et volumina alta requirunt. Fascinatio robotici in hac provincia laborem corporis in welders laborantibus cum gravibus componentibus minuit ac constantiam in diuturnis fabricalibus weldis, quae manually exsequi difficiles sunt, efficit.
Celeri incrementi electricorum vehiculorum electricum vehiculis roboticum laser glutinum necessarium effecit ad machinam cellam tab collineationem, ecclesiam moduli, et machinationem machinae machinationis. EV statio machinae potest capere milia cuiusque laseris weldis, quae omnia occurrere debent signa stricta Leak et conductivity - impossibilis scopo pro processibus manualibus in scala.
Rectam glutino roboti seligens processus quinque factores clavium aestimare requirit: genus materiale basis et crassitudo, consilium iunctura, vexillum quale, productio annua, et in promptu budget capitale.
Postera generatio processuum glutino roboti formatur per intelligentiam artificialem, roboticam collaborativam, et realem periodum systematum adaptivam controlorum quae automationem minoribus fabricantibus pervias faciunt.
Robotic MIG welding (GMAW) frequentissimus processus roboti glutino adhibendus est, maiorem omnium globalem machinationem roboticae industriae repraesentans. Coniunctio celeritatis, mobilitatis materialis, humilis sumptus consumabilis, et facilitas programmandi eam efficit defectionem electionis pro novis maxime novarum institutionum roboticarum conglutinationis in generali fabricatione et fabricatione automotiva.
Tempus programmandi causa cellulae roboticae iugis a paucis horis pro partibus simplicibus cum viis brevibus pactionis ad plures septimanas pro multi- passibus conventibus implicatis cum articulis duodenis pacti. Programmatio programmandi offline programmandi tempus roboti programmandi minuere potest 50-70% permittens fabrum machinas simulare et excolere vias pactionis in exemplar digitale ante instruere.
Limitationes primariae roboti glutini sunt magni initiales capitales sumptus, flexibilitas redacta pro parvo volumine vel valde variata parte productionis, et necessitas convenientis parti qualitatis aptae. Robots in partibus constantibus repetita opera praestant, sed luctantur cum adaptiva deliberatione, quae periti hominum weders applicant, cum de hiatus irregularibus, detortis adfixae, aut inusitatis configurationibus iuncturarum tractantes. Soam semita et AI systemata hanc hiatum progressive claudunt.
Ita - systemata collaborativa robot glutinis et programmandi offline programmandi roboticum glutinum oeconomice viabilem fecerunt ad massas magnitudinum tam parvarum quam 25-50 partium. Cobot systema glutino cum docendi pendentis vel tabulae programmandi interfaces permittit operarios sine programmandi robot traditis artibus ut nova jobs sub hora erigat, easque practicas ad officinas et fabricatores consuetudinarios faciendos.
Systemata robotici glutino adhuc producere debent weldis quae eisdem AWS, ASME, ISO occurrentibus, vel signa custonica specialia quae a glutino manuali requiruntur, robot pactionem automatice non indicat. Nihilominus, constantia et notitia-logging facultates systematum roboticarum significanter faciliorem reddunt processum temperantiae in qualitatibus auditionibus et ratione procedendi qualificationem experiendi.
Systema glutino robotici regularem sustentationem taedae glutino consumables (contactus apicibus, nozzles, liners), lubricationem periodicam et inspectionem artuum brachii robotici, et calibrationem TCP (Tool Center Point) ad accurationem positionalem conservandam. Pleraque systemata sustentationem spatii 500-1,000 horarum operantium proposuerunt. Propria programmata conservativa conservativa robot brachii servitium vitae ad 10-15 annos extendere possunt.
Robotica glutino mutatur - potius quam eliminat - munus humanae welder, instabilis postulatio ad altiores peritia positiones quales sunt programmatores roboti, machinatores machinarii, technici automationis. Multi artifices referunt ad glutinum roboticum permissum esse ut peritos welders ad complexionem, consuetudinem vel opus reparandum, quod robots robots nondum efficaciter tractare nequeunt, permiserit. In mercatis contra peritos rerum inopias, glutino robotici magis magis necessitas quam praeactio est.
Processus glutino roboti fundamentaliter transmutavit qualitatem, velocitatem, et oeconomicam fabricandis fundamentaliter per omnem fere industriam metallicam intensam. Utrum MIG glutino aestimare vis fabricatorem chalybem fabricatorem, laser glutino pro machinatione EV machinae, vel TIG glutino pro aerospace subministrare, idem manet principium nucleus: matching processus ad applicationis optimam qualitatem in infimo per-parte sumptus liberat.
Sicut AI agitatae commissurae vestigia, robotarum collaborativarum, et instrumenta programmandi offline claustra ad ingressum deprimunt, glutino robotico non amplius est exclusivum dominium magnarum fabricarum autocineticorum. Quaelibet enim operatio plusquam paucas centum partes in geometria iterabili per annum producens, in recta robot glutino processu collocanda est una ex supremis decisionibus quae in hodiernis fabricandis praesto sunt.
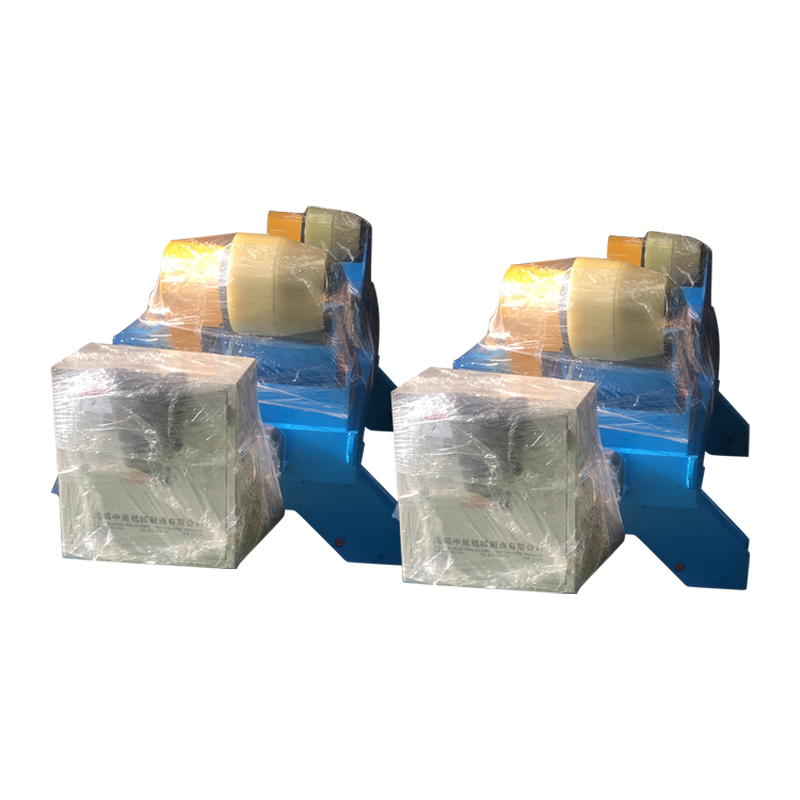
20T airfolii machinae rotariae glutino auto-aligna late adhibetur in industriis sicut vasis pressionis, instrumentis chemicis, turribus turribus ve...
See Details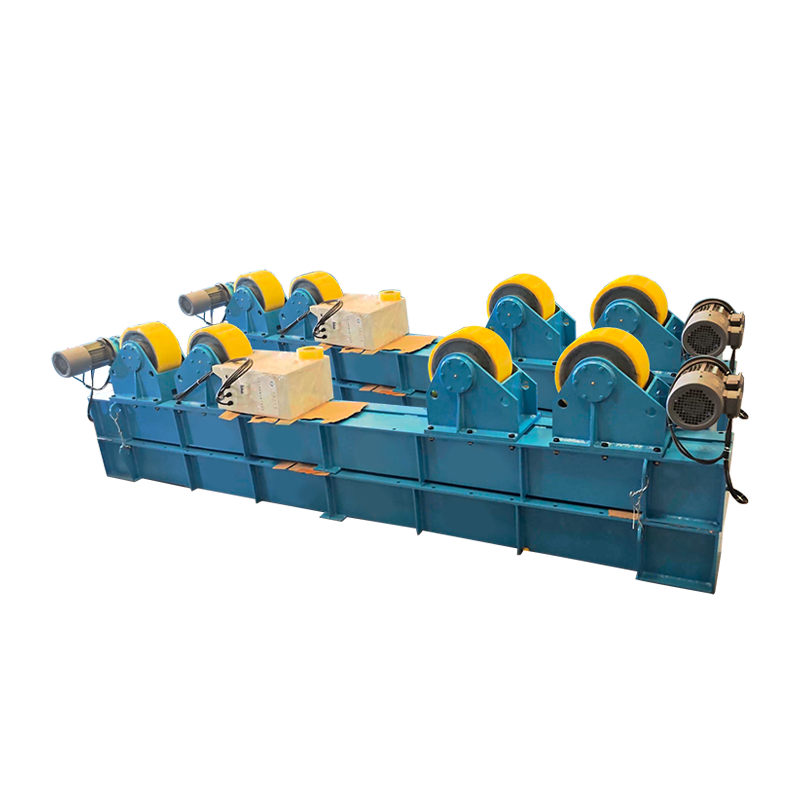
30T Adjustable Welding Rotator-Base Funded specialized device for assisting in the welding medii ad magnas cylindricas partes. Scutulis active acti...
See Details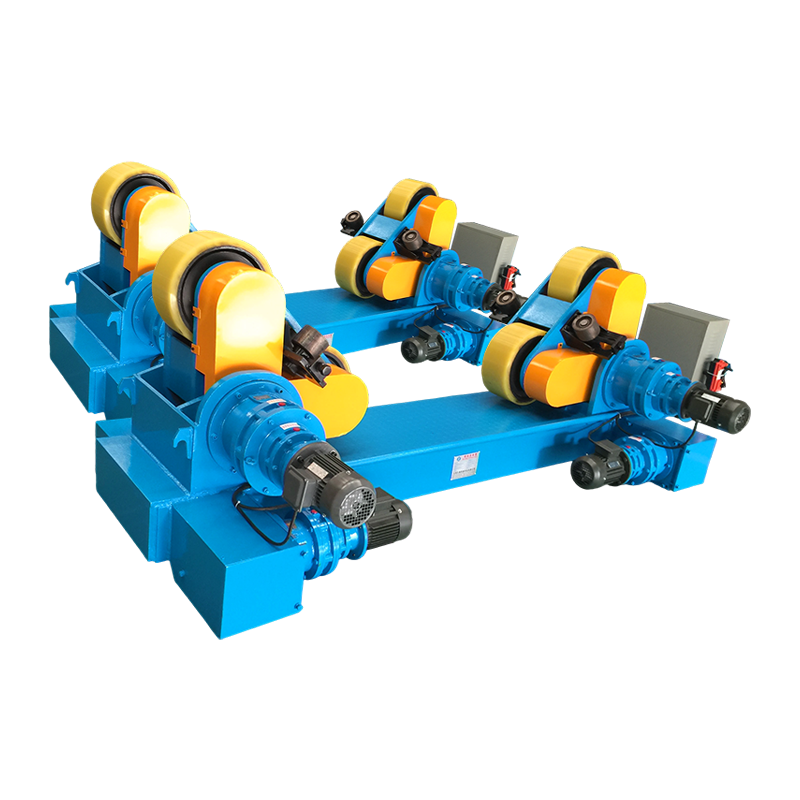
40T machinae rotariae sui aligning conglutinatio est summus finis positionis cucurbitae machinae cylindricae officiorum gravium officiorum specific...
See Details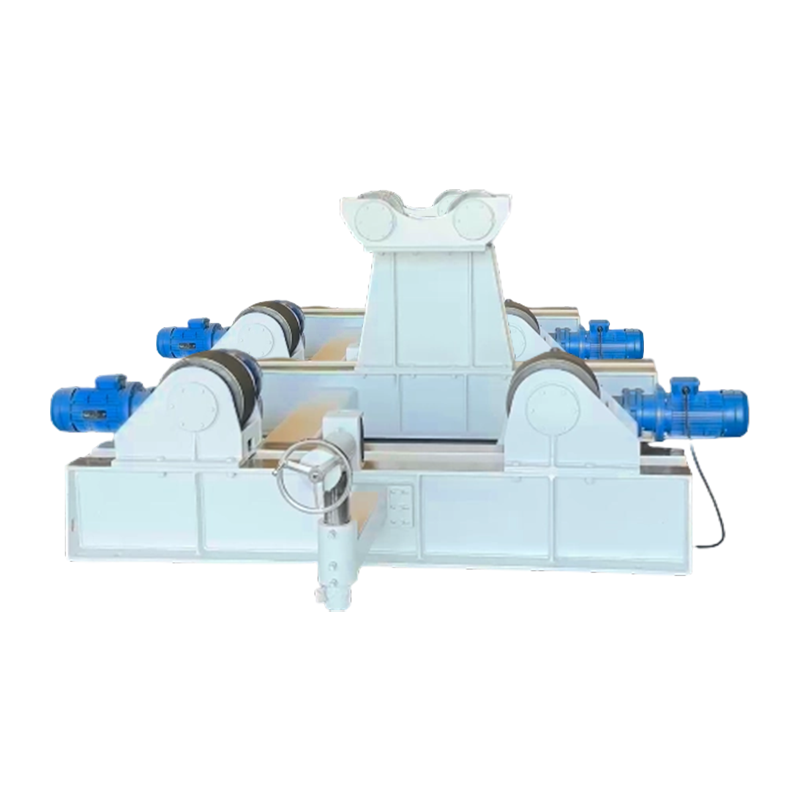
15t glutino rotatoris cum clibano addito fulcimento specialiter destinatur ad structuras magnas ferreas fabricandas. glutino obsessio et caloris cu...
See Details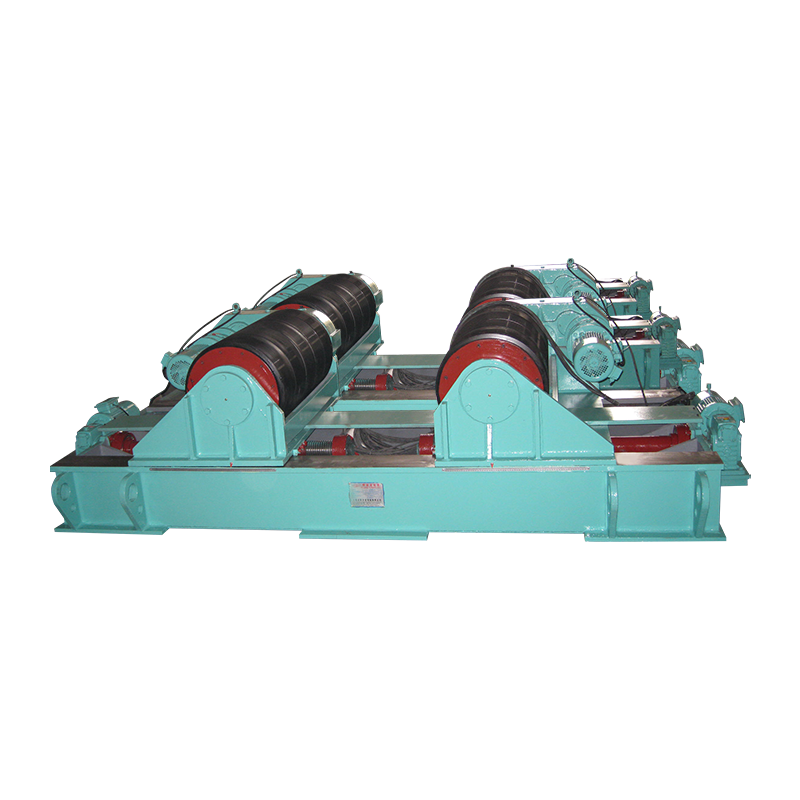
Hoc productum est 120t cochlea-accommodabile glutino rotatori-dilato, cum onere capacitatis 120 talentorum, ad cochleam gravis officinarum apta. Co...
See Details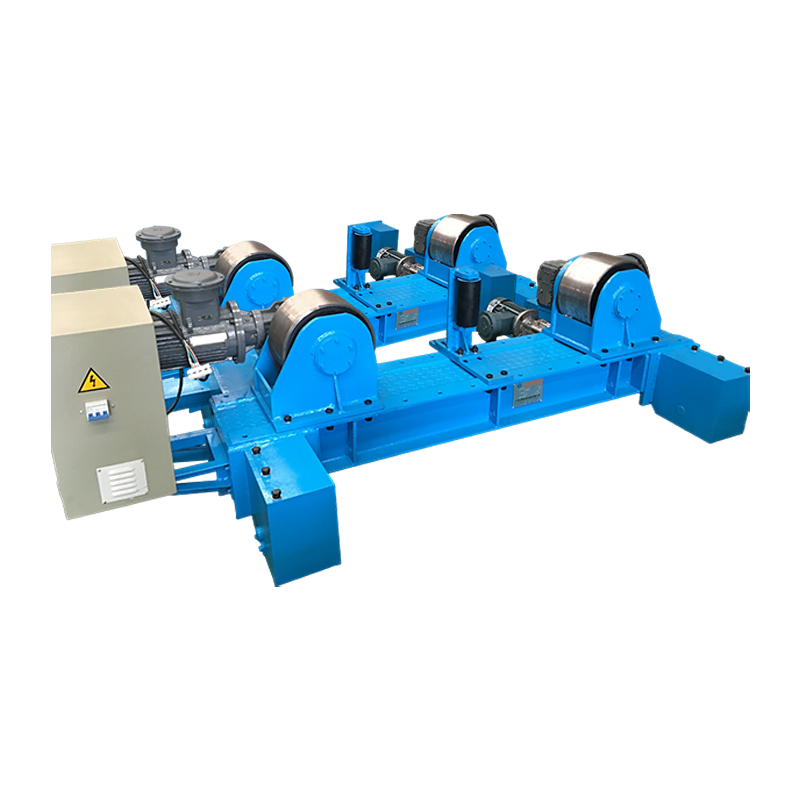
Hoc productum est ligamentum rotatoris 10t adaptabile cum anti- summa, cum onere capacitatis 10 talentorum, et aptum est ad coagmentationem variaru...
See DetailsCopyright 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. All Rights Reserved Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com