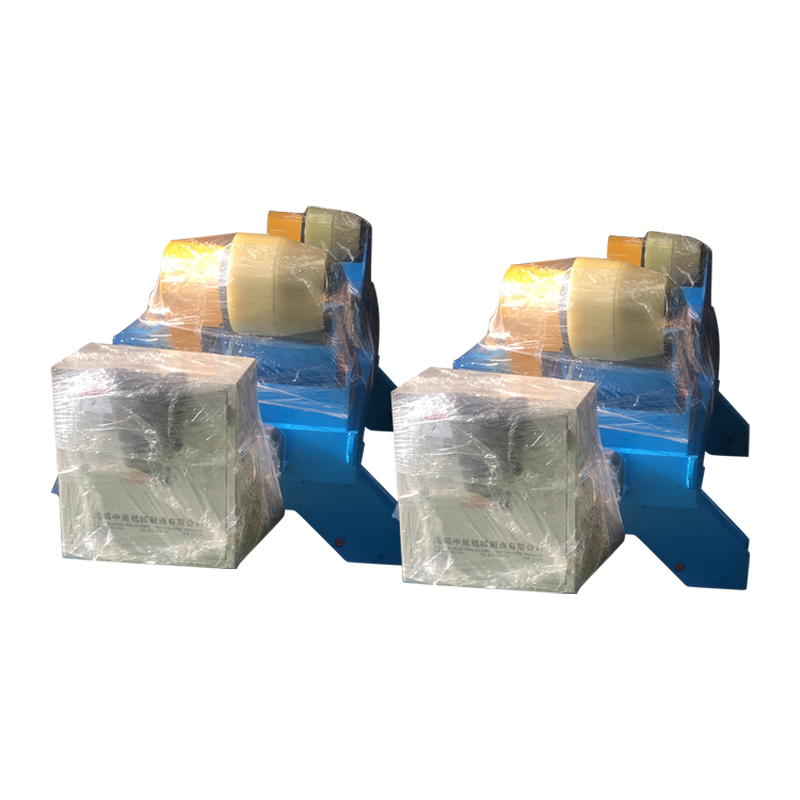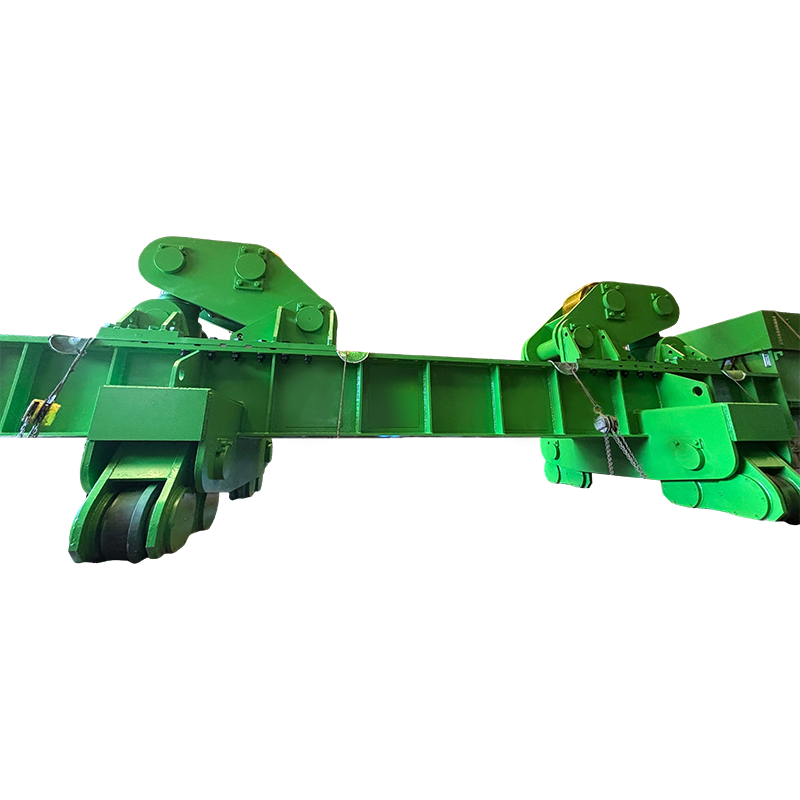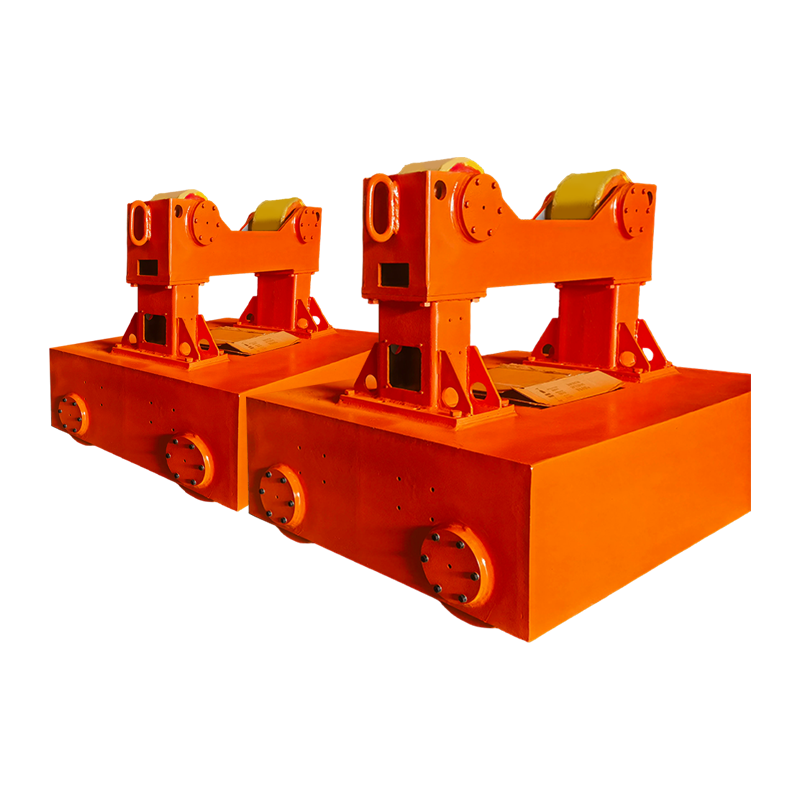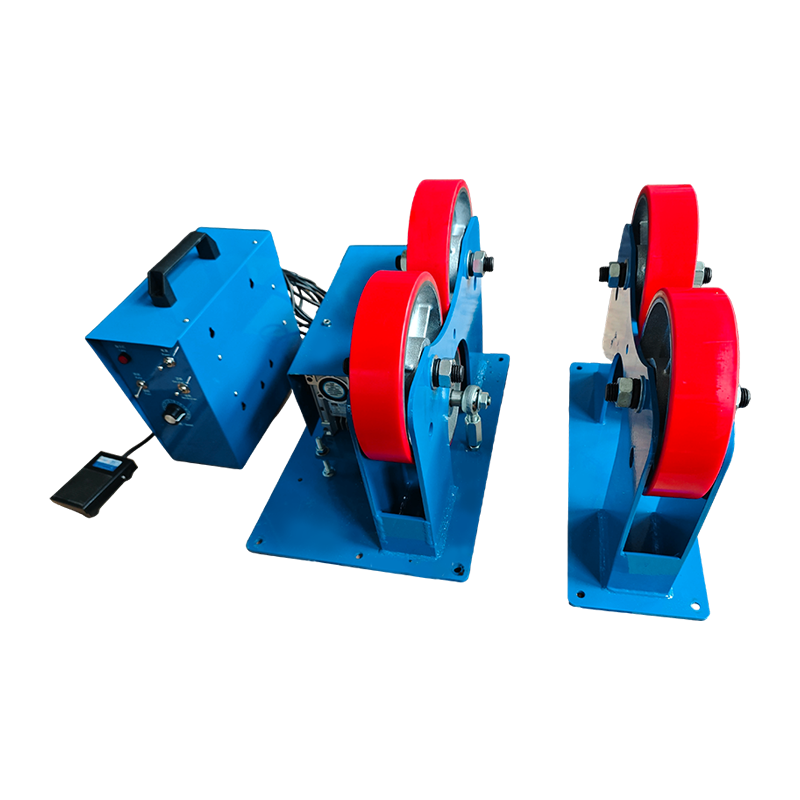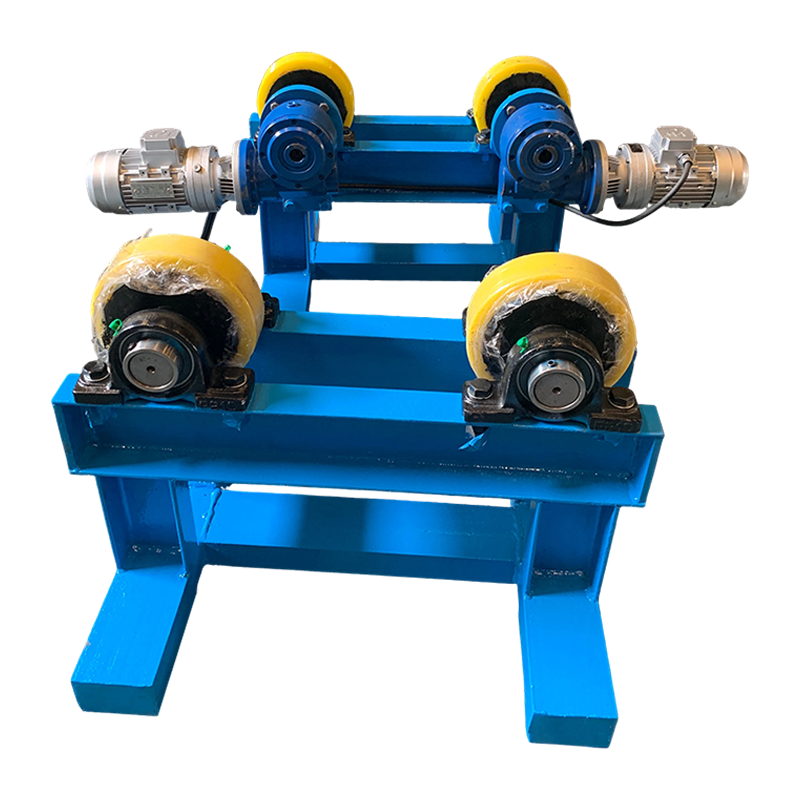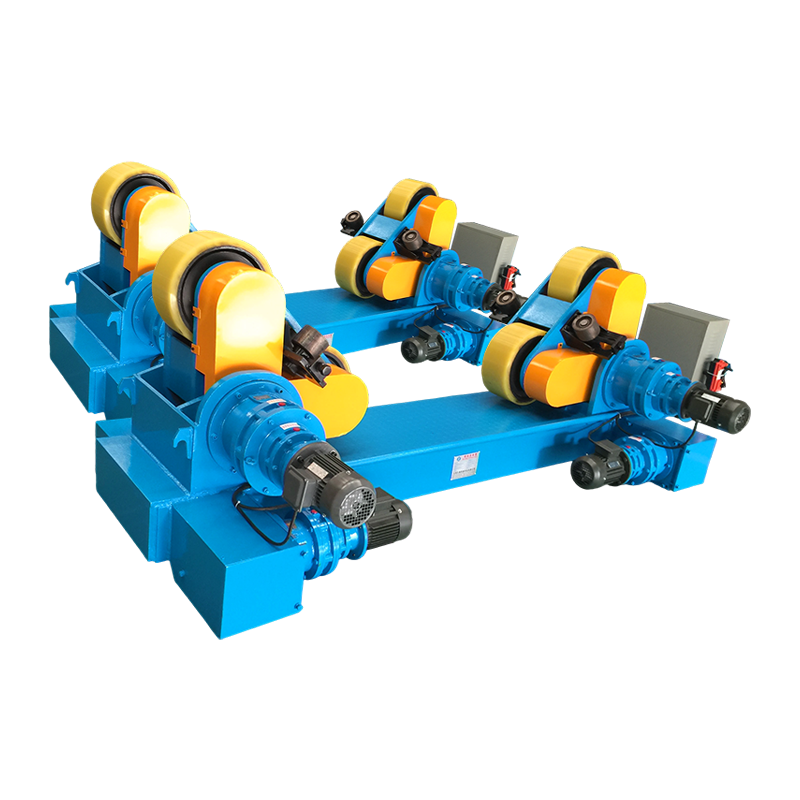
Robotic glutino adfixa technicae praecisio machinationes quae fibulae, locant, et subsidia metallica in positione accurata sunt, ut systema roboticum glutino constanti, iterabili welds deponere possit. Sine accurata figtione, etiam robot antecedens glutino globulis obiectis, defectibus dimensivis, et faecis pretiosis efficiet. Hic dux declarat quomodo hae adfixae operae, quae typi sint, et quomodo unum ius eligendi pro ambitu producendi.
Quid sunt Robotic Welding Fixtures?
Adfixa robotici glutino sunt interfaces mechanica inter rudem fabricam et tramitem rupti programmatis roboti. Solitudo unam vel plures partes tenet loco definito, iterabili ut omnis cyclus, fax robot robot ad idem prorsus punctum in spatio trium dimensiva perveniat.
Tria principalia jobs in fixtura exercet: locating (pars ad datum notum locans); clamping (prohibendo motus in arcus glutino), et supporting (Plutulenta depravatio et deformatio scelerisque resistens). Defectus in unaquaque harum trium functionum directe in defectus pactiones vertit.
In summo volumine autocineto, aerospace, et apparatu gravi fabricando; robotic glutino adfixa ordinantur cum tolerances tam stricta quam plus vel minus 0,1 mm. Pars mislocata vel 0,5 mm potest impellere pactionem centri articulationis, incompletam fusionem et structuram debilitatem producens.
Cur Robotic Welding fixtures materiae tantum?
Roboticae adfixae glutino sunt singulae maximae variabiles in pactione afficiens constantiam in cellula automated - plus quam torris fili, genus filum roboticum, vel electio gas protegens.
Numeros considera: typicus sex axis glutino roboti iter suum programmatum repetere potest ad intra plus vel minus 0.05 mm. Attamen, si fixtura variationem positionalem plus vel minus 1.0 mm partem inducit, utilitas robot iterabilitas omnino consumitur. Studia in corpore automotivo-in-alba productione constanter ostendunt plus quam LXX% de robotic pugillo defectus originem trahere a fixturing problems non ex programmatione vel qualitate consumabili.
- Tempus cycli: Onera bene designata fixturae et cito exoneranda, extenuando roboti tempus otiosum et in altiore instrumento efficaciam augendo (OEE).
- Primo-transeat cedat; Congruunt pars loci significat pauciores rework ansas. Plantae quae in summo accuratae adfixae investiunt, petit primum transitum cedit supra 98%.
- Operator salus; Adfixa recte disposita manus operantis custodiunt ex pugillo zona, adhibendo fibulas instrumentorum quae e longinquo vel pneumatice excitant.
- Traceability: Moderni fixtures integrare RFID chippis vel barcode lectores possunt logare utra pars numerus iuncta sit, ISO 9001 et IATF 16949 monumentorum qualitatem sustentans.
Quomodo Robotic Welding Fixtures Opus?
Firmamentum roboticum conglutinatio operatur per certam ordinationem coordinatam - quod vocatur datum - ac deinde in workpiece contra id datum, antequam robot suum pugillare programma incipit.
Gradus I: Pars Loading et Locating
Auctor vel ratio tractandi materialis automated partem ponit contra fibulas, caudices nidificantes, vel cuneos V, qui eius X, Y, Z definiunt locum. Locatores proprie designati omnes sex gradus libertatis constringunt: tres translationales et tres rotationales.
Gradus 2: Clamping
Postquam sedet, fibulae pneumaticae vel hydraulicae confligunt ad partem firmam in situ locato tenere. Fibulae pneumaticae operantes ad 80-100 psi, possunt 500 ad 2,000 Newtonorum vim clamitionis in sub 0.5 secundis applicare. Fibulae consilium non debet aditum roboti lampadis accessum impedire aut gasi protegens involucrum circa piscinam pugillarem.
Gradus III, Weld Effectus
Parte parta robot condita programmata firma exsequitur. Quia pars in eadem positione omnis cycli est, robot non indiget ad iuncturam quaerendam, simpliciter semitam edoctam sequitur. Hoc interdum dicitur certum iter welding et est modus celerrimus et frugalissimus de glutino robotico.
Gradus IV: Unloading et Reddere
Postquam circulus iuncta complet, fibulae emittunt, et conventus finitus removetur. Fixture resets for the next part. In lineis summa celeritate, tota haec cyclus onerationis glutino-exorabilis completur in 30 ad 90 secundis.
Quibus generibus Robotic Welding fixtures sunt Available?
Quinque principalia genera adfixa sunt robotici glutini, unumquodque ipsum pro diversa compositione partium geometriae, voluminis productionis et budget.
1. Dedicavit Hard Tooling fixtures
Proposito numero una ex parte constructae, fixturae dicatae machinantur ex ferro vel aluminio laminae perforatae foraminibus locantibus et fibulis pneumaticis integratis. Summam accurate tradunt (plus vel minus 0,1 mm rem deduceretur) et tempora cycli velocissimi. Negotiatio longinqua sumptus praecipuus est - complexus fixturae dedicatus ab $15,000 ad $80,000 proficisci potest - et nulla flexibilitas in alias partes.
2. Modular Welding Fixtures
Modularis systemata lamina craticulae basi (typice in 50 mm vel 100 mm pice utuntur) cum caudices componentibus normatis — clausuris, subsidiis, fibulis et lamellis angulus — fulmen in craticula. Hae fixturae reformari possunt in diversis partibus horae magis quam hebdomades. Optimi sunt tabernis et ad medium volumen productio in qua multae familiae partes eiusdem cellae robotae communicant.
3. Trunnion et Positioner fixtures
Pro conventibus quae multiplicibus lateribus glutino exigunt, trunnion (duo-axis) vel positio servo (unus ad tres axes) fixturam in cyclo globi volvitur, novas iuncturas facies roboti praebens sine altera robot vel manuali repositione exigente. Positio pugillo altiore cycli tempus minuere potest a 20 ad 40% in coetuum complexorum tollendo necessitatem ut manually flip partes.
4. Turntable (Indexing) fixtures
A turntable fixture tenet duos vel plures ordines instrumentorum in tabula rotabili. Dum robot in stationem unam ducit, operans alteram partem in statione adversa onerat. Hoc dramatically ampliat arcum roboticum in tempore — saepe a 50% usque ad 85% — quod robot numquam exspectat onerationem et exonerationem ad perficiendum.
5. Flexibile Acta fixtures
Emergentes in ambitus magno-misce, demisso volumine, adaptiva adfixa utuntur paxillos servo-actos vel fibulae reconfigurabiles vestit, quae ad singulas partes variantes sponte accommodant. Systema visionis seu laser scanner deducta quae confirmat partem positionis antequam glutino incipit, haec systemata justos numeri partium sine uUo mutatione manuali tractare potest.
Robotic Welding Fixture Genera Comparata
| Fixture Type | Sagacitas | Flexibilitas | Upfront Pretium | Optimus Application |
|---|---|---|---|---|
| Dedicavit Hard Tooling | /- 0.1 mm | Ipsum Minimum | $15,000 - $80,000 | Summus volumen una pars |
| Modular | /- 0.3 mm | Summus | $5,000 - $25,000 | Job tabernae prototyping |
| Trunnion / Positioner | /- 0.15 mm | Medium | $20,000 - $100,000 | Multi-parte wedments |
| Turntable (Indexing) | /- 0.2 mm | low | $10,000 - $50,000 | Summus arc-on time priority |
| Flexibile Adaptivum | /- 0.2 mm | Ipsum Altissimum | $50,000 - $200,000 | Summus-mix, low-volume |
Tabula I: Comparatio typorum fixturae roboticae glutino per accurationem, flexibilitatem, sumptus et applicationem commendatur.
Quomodo Design efficax Robotic Welding Fixtures?
Efficax ratio roboticae glutino fixturae incipit a accurata cognitione geometriae iunctae pactionis, involucrum roboti inclusum, ac mores scelerisque materiae fabricae.
Facem Access et Clearance
Omnis fibula, firmamentum et membrum structurale in fixtura collocari debet ut fax robot - incluso eius collo et filum ductum - ad quemlibet compaginem compaginem pervenire possit ad angulum inquisitum sine collisione. Fixtura designatores typice utuntur simulatione 3D CAD ut faculam alvi reprimant per plenam pugillo semitam antequam instrumentum corporis construat. Minimum alvi 25 mm circa lampada corpus commune industriae principium est.
Weld Distortion Control
Calor initus in welding causat metallum ad dilatandum et tunc inaequaliter sicut refrigerat, phaenomenon notum sicut praevaricationem contrahit. Fixtures hunc motum praevenire debent et eum vel cohibere - partem clamiendo donec infra CC gradus Celsius defervescat - vel ei praeemens, ex intentione partem positionis aliquantulum ante glutino firmandae. Aeris tergum vectes vel aqua refrigerata fixture components adhibentur in applicationibus summus calor ad onus scelerisque administrandum.
Materia Electio ad Fixture Frame
In fixtura basi et principali membrorum structurae typice factae sunt e lamina ferrea, ferrum missum vel aluminium structurale, secundum applicationem ponderis et rigorem requisitam. Ferro optimam stabilitatem dimensionalem praebet sub cyclo scelerisque sed est gravis et tardior machinae. Aluminium levius est et machinis velocius, sed periodicum re-certificationem requirere potest sicut aptius est subrepere sub onere clamping suscepto.
Repetability comprobatio
Antequam novum robotic glutino fixture ad productionem dimittitur, convalidari debet utens coordinata mensurae machinae (CMM) vel venato laseris portatilis. Fixtura onerari et exonerare debet saltem XXX vicibus, parte positionis secundum singulos cyclos mensurata. Processus capacitatis index (Cpk) de 1,67 vel altior per omnes dimensiones criticas typice requiritur ad copiam catenae approbationis automotivae.
Communia Applications Robotic Welding fixtures ab Industry
Figturas roboticae glutino adhibentur per fere omnes regiones fabricatorias quae iunctionem metallicam involvunt, sed consilium requisita industria significanter variant.
| Industry | Pars typica | Key Fixture opus est | Maluit Fixture Type |
|---|---|---|---|
| Automotive | Corpus in tabulis albis, subframes | Summus volume, tight tolerance | Dedicavit difficile tooling |
| Aerospace | Structural brackets, focalia | Arcta tolerantia, plena traceability | dedicated positioner |
| Gravis Equipment | Boom arma, tabulae, situla | Summus clamping force, large envelope | Trunnion / positioner |
| Naves | Hull sectiones, brackets pipe | Magna pars accommodatio | Modularis / gantry-escende |
| General Fabricatio | Mixta pars familiae | Velox changeover | Modular / adaptive |
Mensa 2: Robotic glutino fixture applicationes ab industria, inter partes typicas, clavem requisita, et species fixturae praelatae sunt.
Quid Causae Robotic Welding Fixture Defectus?
Frequentissimae causae fixturae defectus sunt in superficiebus locatis, systematis pneumatici degradationis, et depravatio thermarum fixturae ipsius corporis.
- Locator vestium; Ferrum duratum clavos in summo cyclo adfixas collocantes uti possunt ad ratam 0.01 ad 0.05 mm per 100,000 cyclos. Locator obsoletus permittit partem positionis gradatim defluendi, et mutam mutationem in pactione qualitatis quae difficile est deprehendere sine periodica CMM compescit.
- Fibulae sigillum recidat; Fibulae pneumaticae signacula super tempus degradant, vim clamitionis reducendo. Fibulae quae partem non tenere firmiter permittit in arc- culo pugillo, ex inaequabili latitudine et potentia defectus-fusionis defectuum.
- Conspergere inquinare cumulus: Spatter appulsus in superficiebus locatis agit ut falsum testem, partem elevat supra statum suum Z intentum. In processibus summus spatter ut brevis circuitus MIG sine vestitu anti-spatto, in locatoribus inquinatus aedificare potest intra unam mutationem fieri.
- Scelerisque cursus laboris: Repetita calefactio et refrigeratio fixturae corporis — praesertim in processibus altis sicut GMAW vel PAW — cumulativum dimensiva calliditate inducere potest. Fixtures partium cum preheat super 200 gradibus expositae Celsius reprimendae sunt ad corruptelam quatuor.
Quam tenere Robotic Welding Fixtures pro Long Service Vita
Progressio conservativa structa praecaventia maxime sumptus efficax est via ad obsidendum in adfixa conglutinatione robotica conservanda et qualitatem pactionis supra tempus sustinendam.
- Cotidiana: Mundus fibulas collocans et superficies nidificans cum penicillo et aere compresso. Applicare imbre anti-spartem ad instrumenta superficierum expositae prope zonam conglutinatam ante quamlibet mutationem.
- Weekly: Perscriptio fibulationis pneumaticae vis actuum utens vim ansam METIOR. Inspice aere lineas et caerimonias ad pinum. Confirma omnia fibulationes plenas apertas et plenas clausuras intra specificationem attingere.
- Menstrua: Locator dimensio critica metire utens coniecturam calibratam vel CMM. Documenti eventus et tenoris contra baseline. Repone aliquem locatorem ostendens plus quam 0,1 mm togam nominalem.
- Annuatim: Plena fixture teardown, purgatio, inspectio. Re- certam fixturam accurate contra consilium originale delineatas utendo laser venato vel CMM. Repone omnia sigilla pneumatica proactively.
Frequenter Interrogata de Robotic Welding Fixtures
Quid interest inter glutinum fixurae et figmentum cudoneum?
A glutino fixture partem collocat et fibulae ad positionem certam, iterabilem — robot seu welder semper ad partem venit. Cudone tigrum in usu tradito etiam ipsum instrumentum glutinum ducit per iunctam. In glutino robotico, distinctio late evanuit, quia robot viam suam ducatum praebet; vox "fixture" nunc est norma utriusque functionis.
Quousque hoc consilium capit et fabricare fixturam roboticam glutinum?
Ad modice complexum fixturae dedicatum, timeline typicum est 8 ad 16 septimanas a consilio calcitramenti ad institutionem in cellula robot. Hoc includit 3 ad 4 septimanas consiliorum CAD, 2 ad 4 septimanas machinandi et fabricandi, et 2 ad 4 septimanas aedificandi, debug, et validationi facultatem. Adfixa modularis in 1 ad 3 septimanas congregari et convalescere possunt.
Possuntne eadem glutino robotico fixtura cum diversis robotis adhiberi?
Ita, modo fixtura in laminam interfaciei vexillum annectitur et cellula roboti recalibratur ad datum fixturam post repositum roboti. Programma in pugillo etiam opus est ut ad novum systema coordinatum roboti coordinatum denuo doceatur vel transformetur. Usura constantis fixture datorum per multa robots simplices transmutationes significantius.
Quae sunt materiae adfixae adfixae roboticae glutino factae?
Tabulae structurae typice fabricatae sunt ex lamina leni ferrea vel tubus ferrei structuralis. Paxillos locantes et superficies gerunt ex ferro ferramento indurato (typice 60 HRC minimum) ad resistendum induti fiunt. Quaedam adfixa bases ferreas ad pulsationem vibrationis superioris adhibent. In applicationibus aerospace, Invar stannum adhibitum est ad altissimas accuratas adfixas propter nullas suas expansiones coefficiens proximas.
Quo modo afficit cyclum tempus cyclum cum glutino robotico?
Consilium fixture cycli directe afficit tempus dupliciter. Primum, onerationis et exonerationis celeritas dependet quam efficaciter fixtura accessi potest et quam cito fibulationes agere - adfixa male disposita 15 ad 30 seconds per cyclum addunt. Secundo, turntable fixtura loading in glutino concedit, quod paene duplicare potest per effectum, ut robot continue glutino potius quam ex parte mutationes expectans.
Quam munus simulatio software ludit in fixture design?
Offline programmatio (OLP) et programmatio robot simulationis fabrum permittit ut exemplar 3D fixturae importet, programma totum iter pactionis virtualiter est, et collisiones taedae cum fixtura siste antequam instrumentum aliquod physicum aedificatur. Huius sanationis virtualis processus potest 80 ad 90% offensionis relatas mutationes tollere quae alioquin inveniantur tantum in commissione physica, salvis temporibus et sumptum significantibus.
Suntne adfixae adfixae roboticae glutino aluminio glutino aptae?
Etiam, sed aluminium glutino adfixa considerationem requirit addito consilio. Aluminium princeps scelerisque conductivity significat calor cito dissipat, ideo fixtures agere non debent ut nimius calor deprimat causam incompletam fusionem. Copiae plausurae etiam diligenter continendae sunt ad vitandas aluminii superficies mollis notas. Vectes aeris vel anodizati aluminii tergum praeponuntur ferro circa aluminium compagibus conglobati ne contagione carbonis et adhaesio inquinamenti globi minuat.
Final Takeaway: Cur Investing in Quality Robotic Welding Fixtures solverit
Firmamentum roboticum glutinum bene machinatum non est centrum sumptum - est fundamentum qualitatis pacti, throughput, et in obsidione robot tui revertere.
Considera simplex calculus: si robot cellula 400 comitia per mutationem producit, et fixtura male designata facit ratem 2% retractationis, quod adaequat 8 comitia quaevis emendationem manualem omnem mutationem requirunt. In mediocris rework sumptus $50 pro contione, annuus rework sumptus est circiter $104,000. Upgrade fixtura constante $30,000 quae recompensationem eliminat se in minus quam quattuor mensibus persolvit.
Industriae quae in summa robot fructibus — autocinetis unius praebitoribus, aerospace fabricatoribus, et gravibus instrumentis fabricatores assequuntur — communi usu communicant: tractant. robotic glutino adfixa ut praecisio instrumentorum, quae merentur eadem opera operam et conservationem disciplinae uti robots ipsi. Rectam fixturam speciem eligens, cum accurata facibus accessum simulationis designans, eam ad signa Cpk roborans, eamque in fundamento scheduled obtinens certissima via est ad constantem, altae qualitatem automated glutino in scalis.